如何在 Swing Catalyst 中使用双力板
Swing Catalyst 双力板
Swing Catalyst 双力板系统的准备姿势、校准和故障排除指南,该系统用于测量地面反作用力和压力中心 (CoP)。
快速入门概览
- 通过 USB 连接两块力板。
- 右键单击 Swing Catalyst 图标并选择 以管理员身份运行。力板将被自动检测到。
- 打开 设置 → 硬件 → 传感器板 → 配置。
- 在力板上无任何物体的情况下进行去皮(归零)操作。
- 运行组件检测(识别后板)。
- 使用实时预览进行验证,然后开始录制。
相关文章
1. 系统要求
- 已安装并更新至 Swing Catalyst 25.3.4(或更高版本)。(如何启用或禁用测试版 )
- 一对 Swing Catalyst 双力板。
- 每块力板需要一个可用的 USB 端口。
无需手动安装驱动程序。连接后,Swing Catalyst 会自动检测到力板。
2. 准备姿势
请按顺序执行以下步骤,每个步骤都基于前一个步骤进行。
2.1 连接力板
每块力板需要一根 USB 电缆。理想情况下,将两根电缆一起沿后板下方走线,以保持整洁。
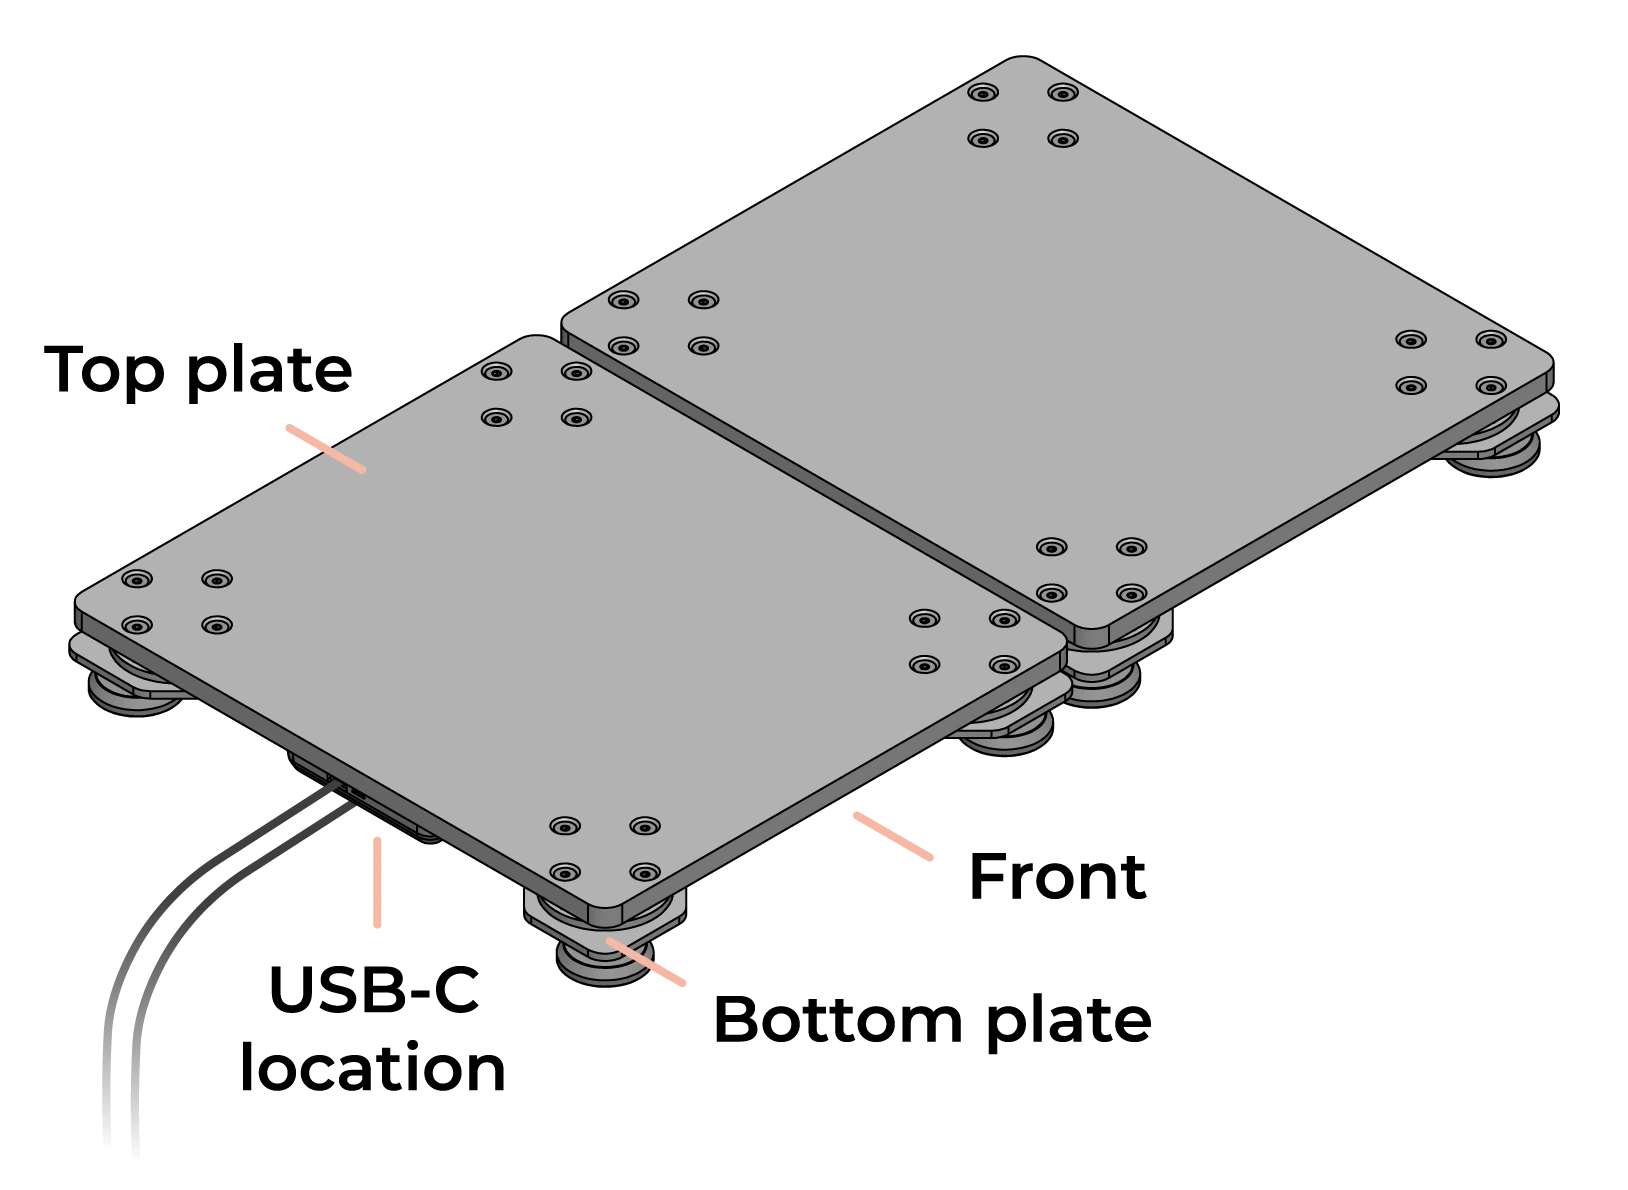
电缆走线 — 两根 USB 电缆均从与击球方向相反的一侧引出。
- 调整力板方向,使 USB 电缆从与击球方向 相反 的一侧引出。
- 将每块力板的一根 USB 电缆连接到计算机(或 USB 集线器)。
- 右键单击 Swing Catalyst 图标并选择“以管理员身份运行”。
- 软件将自动检测已连接的力板。
每次使用力板时,都应以管理员身份启动 Swing Catalyst。如果以正常方式启动程序,力板可能无法被检测到。
导航到设置菜单(齿轮图标)
Swing Catalyst 左下角。
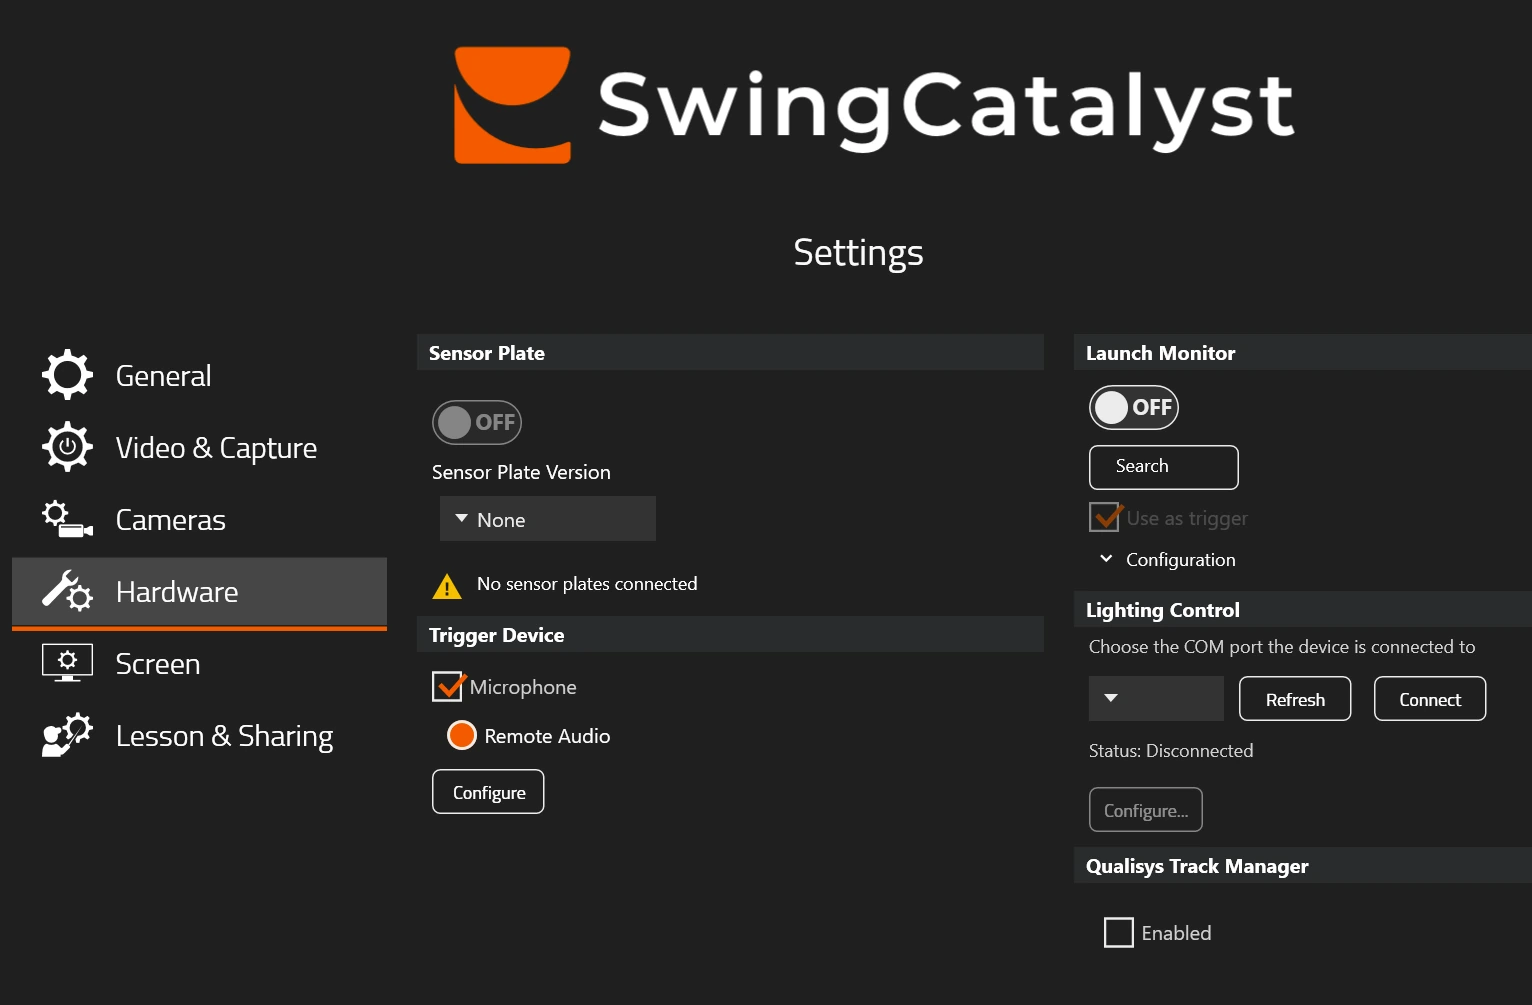
硬件设置。
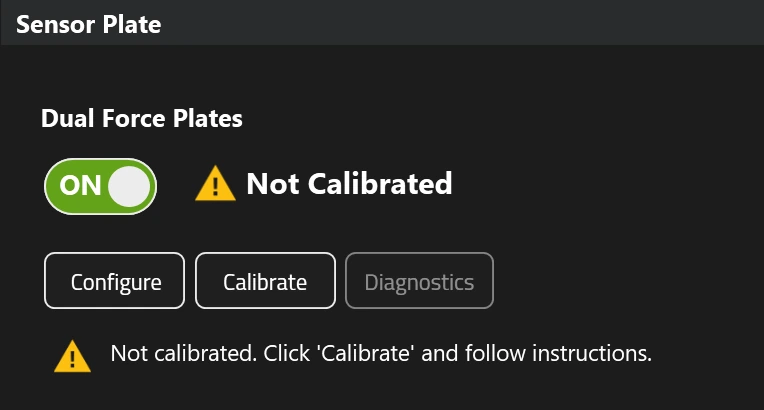
已成功检测到力板(尚未进行归零操作)。
如果您的计算机 USB 端口有限,建议使用带电源的 USB 集线器。有关 USB 延长线和集线器的推荐信息,请参见本文底部。
如果未检测到力板,请尝试断开并重新连接 USB 电缆,然后重启软件。有关更多帮助,请参见 故障排除 。
2.2 对力板进行去皮(归零)
去皮操作会将传感器重置为零,消除因力板表面重量或环境因素造成的偏移。请在 每次录制会话之前 执行此操作。
- 打开 设置 → 硬件 → 传感器板,然后点击 配置。
- 确保没有人站在力板上,且力板上没有物体或周围没有草皮。
- 在传感器板配置对话框中点击 去皮。
- 等待去皮过程完成。
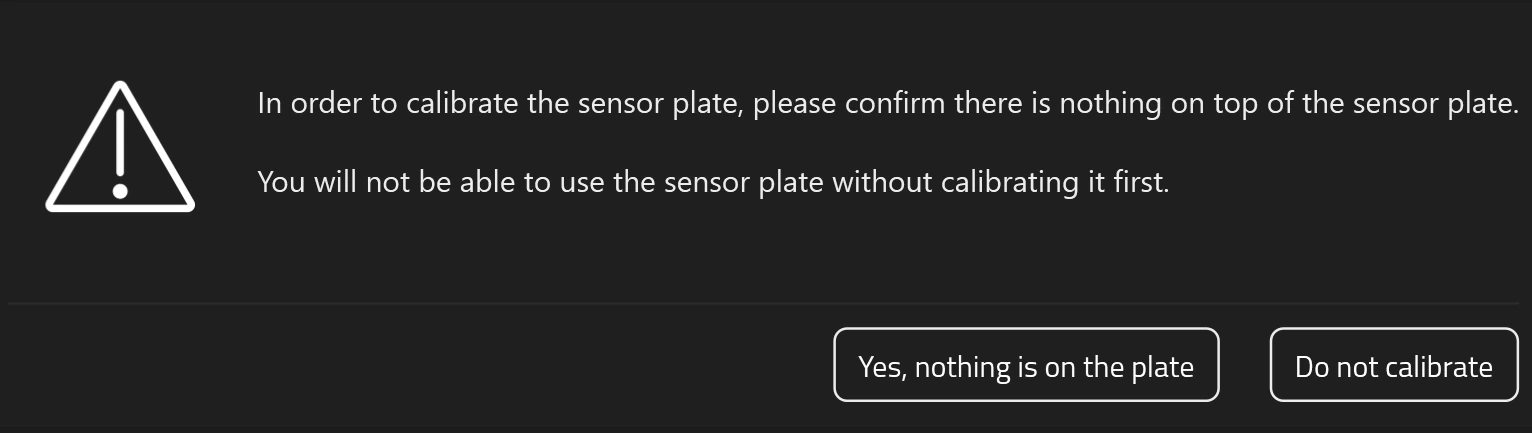
执行归零操作时,请确认力板上没有任何物体。
如果在去皮过程中力板上有任何物体接触,之后所有的力读数都将出现偏移且不可靠。
2.3 检测前板与后板
软件需要知道哪块是物理上的前板,哪块是后板。此过程会自动完成:
- 在传感器板配置对话框中,点击 检测。
- 出现提示时,站到 后板(后脚)上。
- 软件将相应地分配前板和后板的角色。
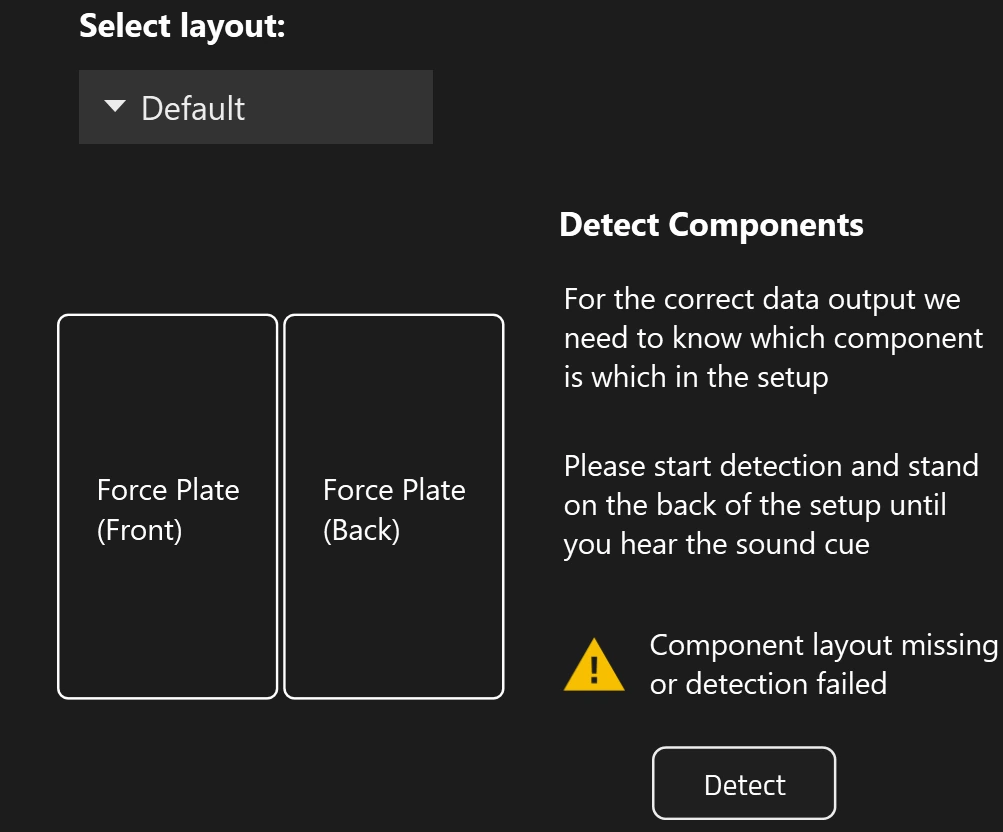
点击 检测 以开始组件检测过程。
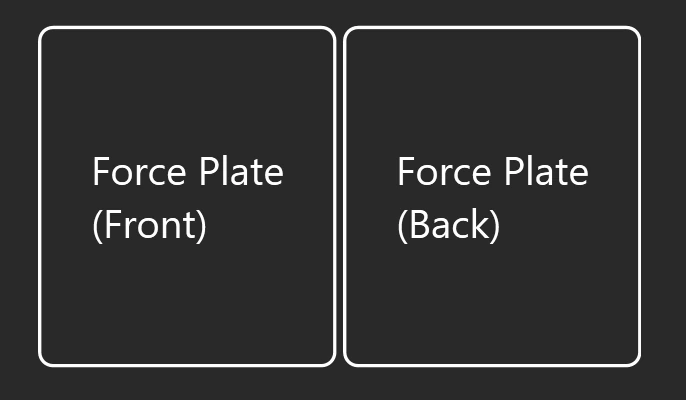
前后力板的位置。
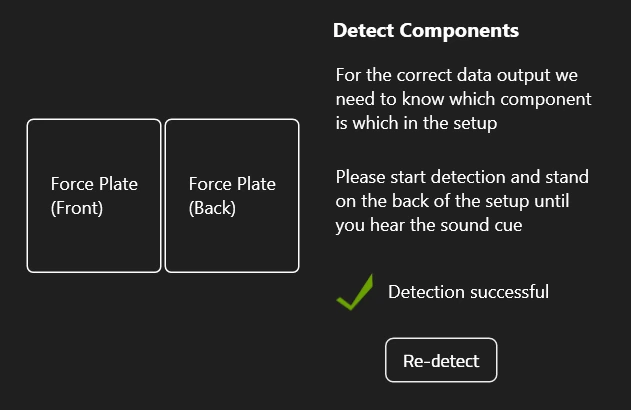
检测成功。
2.4 布局与力板位置
布局选择
在大多数情况下,默认布局是正确的。可用选项包括:
- 默认 — 力板按照安装建议以常规方向摆放。
- 旋转 — 两块力板均旋转 90°,以支持更宽的站姿。
旋转 选项主要适用于 60 × 35 厘米型号。其他型号几乎为方形,因此您可以直接增大两块力板之间的间距,详见下文。
布局选择,默认选项在大多数情况下是正确的。
可用的布局选项。
力板间距
在布局选项下方,您可以选择两块力板之间的间距:
- 窄 — 几乎没有间隙(默认)。
- 宽 — 22 厘米间隙,适合更宽的站姿。
- 自定义 — 定义您自己的间距。
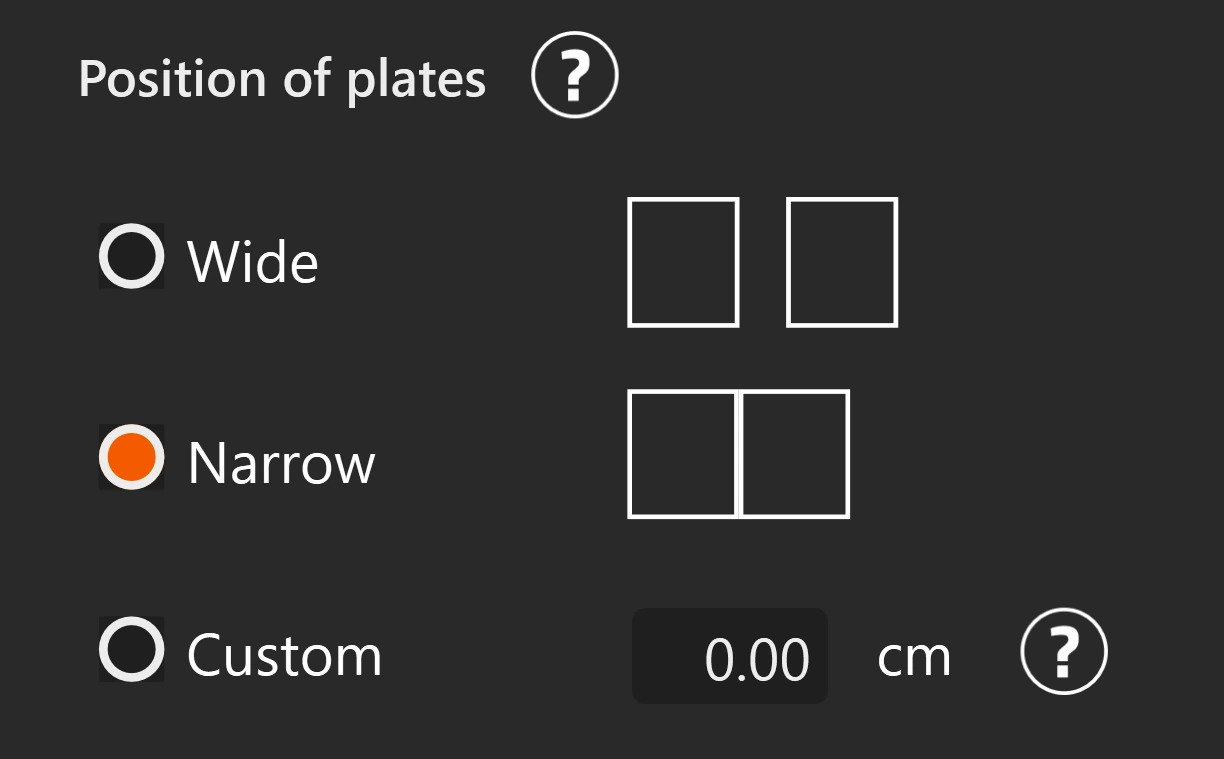
力板位置选项。
间距值不正确会影响力和 CoP 的计算。如果使用自定义值,请测量实际间隙。
2.5 使用实时预览进行验证
在配置对话框中点击 开始预览 以查看实时 CoP 数据。这可以在开始采集会话之前确认力板工作正常。
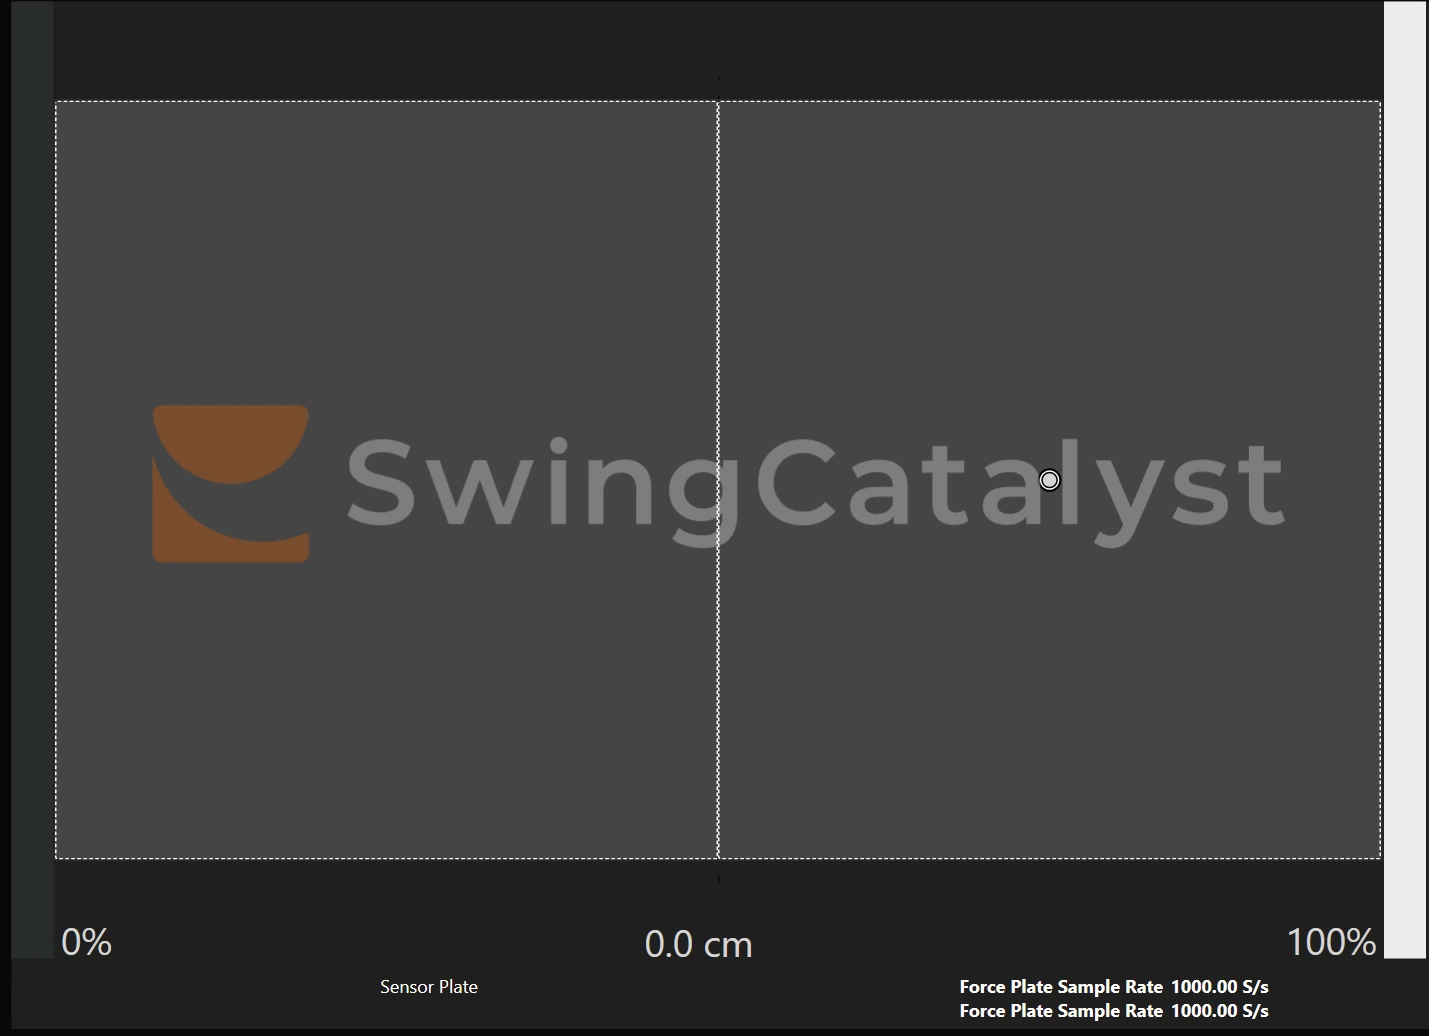
显示实时压力中心的实时预览。在此示例中,受试者站在右侧力板的中心位置。
2.6 校准测试
完成去皮操作后,请通过以下检查确认一切准确无误:
- 在力板上无任何物体的情况下,点击 去皮,然后点击 开始预览。
- 站到一块力板上并来回转移体重。CoP 指示器应朝预期方向移动(向前倾 → CoP 向前移动)。
- 对于双力板,分别站在每块力板上,验证 CoP 是否出现在正确的一侧。
3. 录制
完成准备姿势和去皮操作后,力板即可使用。当您在 Swing Catalyst 中开始录制时,力数据会与视频一起自动采集。
力板可以以高达 1000 Hz 的采样率记录以下数据:
- 地面反作用力(Fx、Fy、Fz) — 三个轴向上的水平力和垂直力。
- 压力中心 (CoP) — 力板表面上受力作用的点。
此数据会在分析视图中以 CoP 轨迹、力曲线图和力矢量的形式显示 — 有助于评估体重转移、平衡以及与地面的相互作用。
良好数据与不良数据的对比
良好的数据会显示平滑的力曲线,噪声非常小。静止状态下,力值应接近于零。
如果 CoP 出现偏移,或任何力通道在静止状态下存在负载,请尝试重新对力板归零。
以下是一些示例截图,供参考使用。
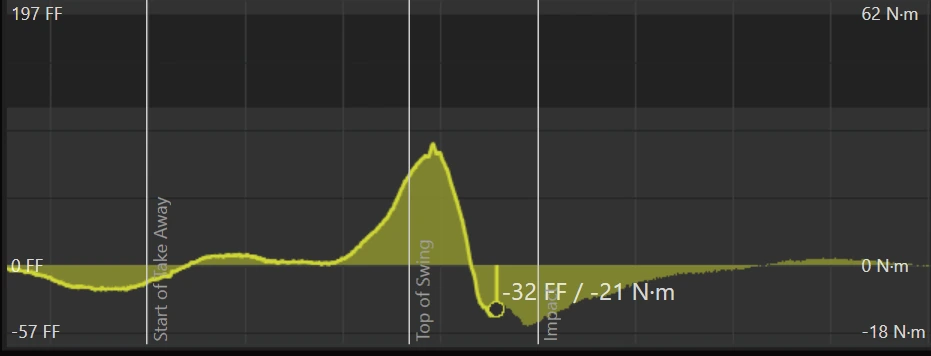
良好数据 — 平滑曲线。
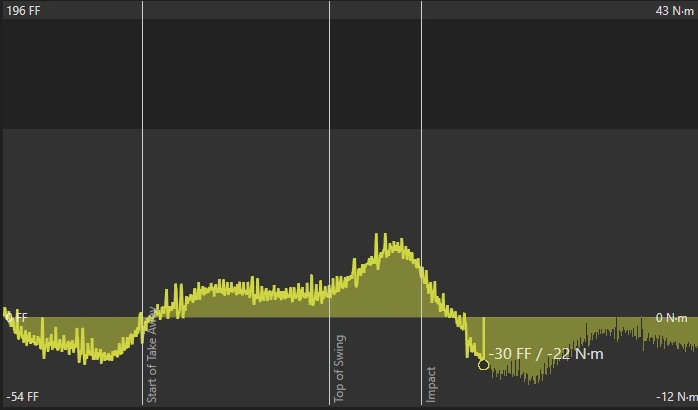
不良数据 — 噪声过多且数值不规则。请参见 故障排除 。
4. 故障排除
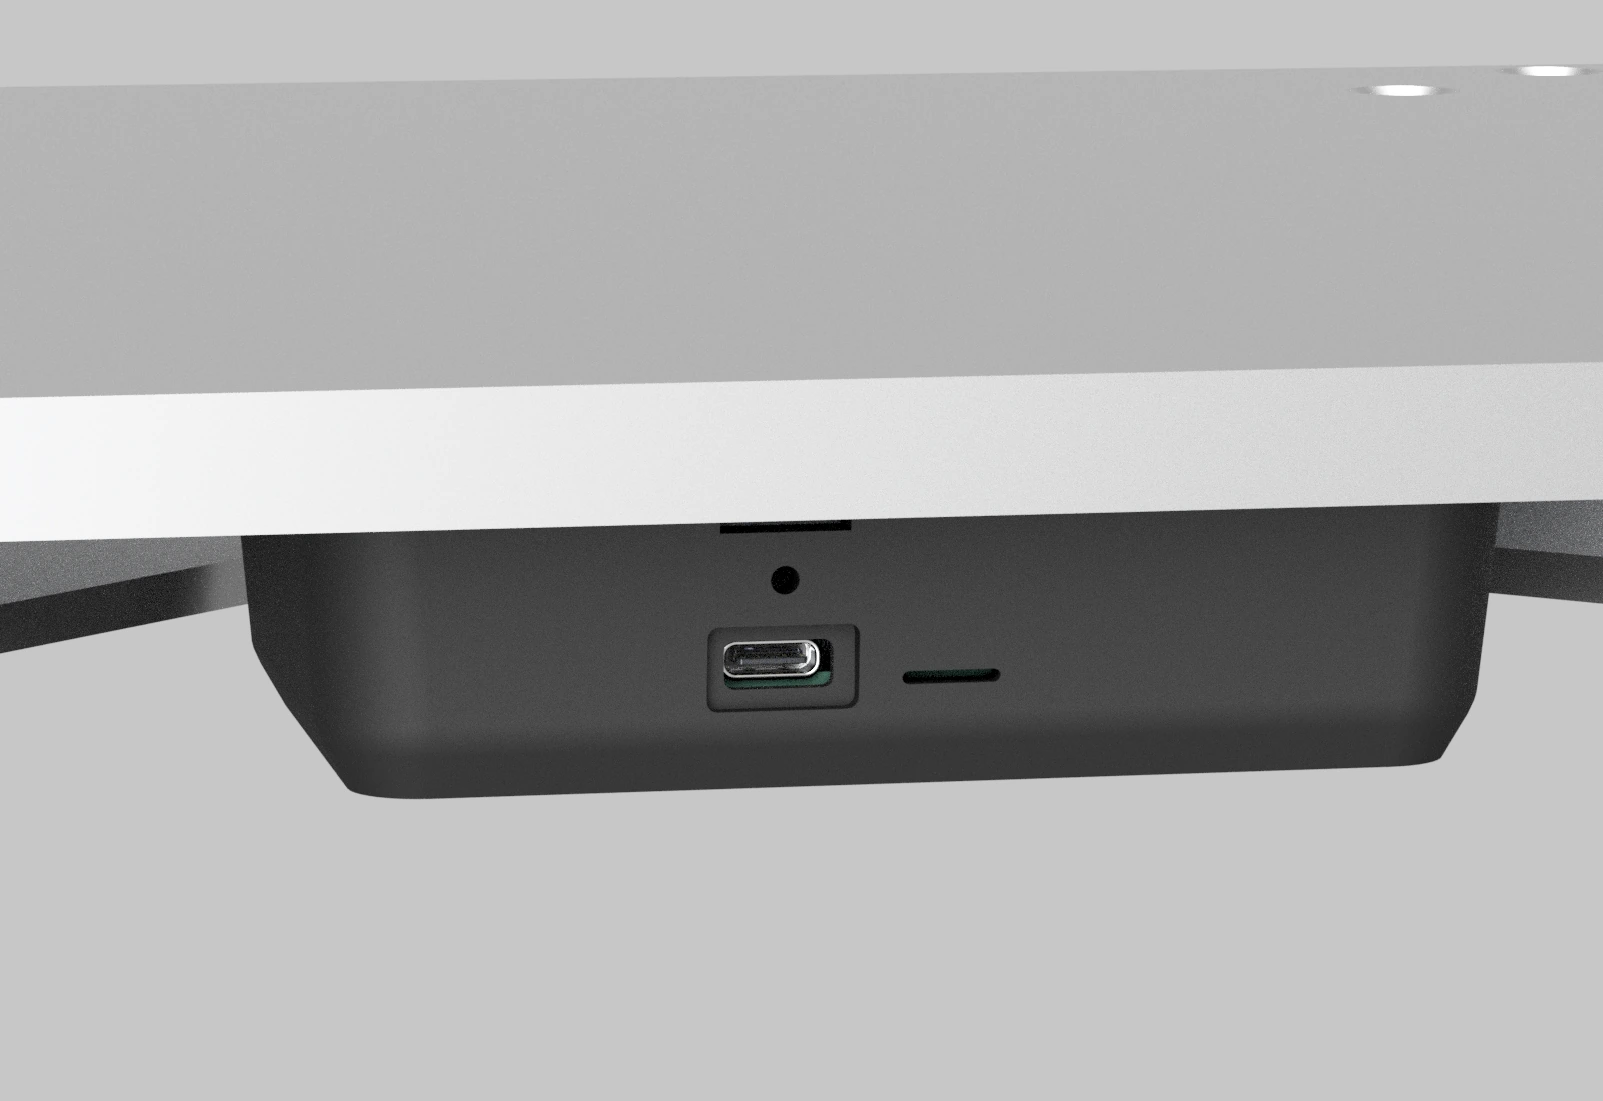
USB 端口和 LED 指示灯位置。
LED 指示灯说明
每块力板上都有一个小型 LED 指示灯,用于显示其当前状态。可用此快速检查力板是否已通电并正在传输数据。
| 颜色 | 状态 | 含义 |
|---|---|---|
| 绿色 | 常亮 | 已通电 |
| 蓝色 | 闪烁 | 正在传输数据 |
| 红色 | 常亮 / 闪烁 | 错误:请参见 故障排除 |
未检测到力板
- 断开并重新连接 USB 电缆。
- 尝试使用其他 USB 端口或集线器。避免使用台式计算机的前置面板 USB 端口。
- 断开并重新连接任何 USB 延长线。
- 以管理员身份重启 Swing Catalyst(右键单击图标并选择 以管理员身份运行)。
- 确保 Swing Catalyst 版本为 25.3.4 或更高版本。
在双力板设置中仅检测到一块力板
- 检查两根 USB 电缆是否都已牢固连接。
- 打开传感器板配置对话框 — 双力板设置应显示 两个序列号。
- 尝试交换 USB 电缆或端口以确定问题所在。
- 重新连接后重启软件。
去皮失败
- 确保力板上没有任何物体接触或按压。
- 确认力板放置在平整水平的表面上。
- 断开并重新连接力板,然后重试。
CoP 数据显示不正确或出现意外跳变
- 在力板上无任何物体的情况下重新去皮。
- 确保力板水平放置,且未接触周围的草皮、垫子或其他设备。
- 确认力板的所有支脚都与地面稳固接触。如果力板在边角处出现晃动,请调整调平脚。
静止状态下力读数出现噪声或非零值
- 重新对力板进行去皮。
- 检查是否有物体接触力板(草皮边缘、电缆、设备等)。
- 电源或接地不良引起的电气噪声也可能导致此问题。请将计算机和力板连接到同一插线板,或尝试更换插座。
CoP 方向偏差 180°(与体重转移方向相反移动)
需要校正力数据的旋转方向。请参见下方的 如何旋转力数据 。
组件检测过程中检测到错误的力板
力板分配很可能被互换了。请再次点击 检测,并在出现提示时站到正确的力板上。
5. 参考
旋转力数据
如果 CoP 指示器的移动方向与您的实际移动方向相反,您可以在软件中校正旋转方向,而无需物理转动力板。
- 前往 设置 → 硬件 → 传感器板,然后点击 配置。
- 选择 翻转与旋转设备 选项卡。
- 找到对应的力板条目,点击 Rotate 力 Data 以旋转 180°。
- 对于双力板设置,请 分别 检查并校正每块力板。
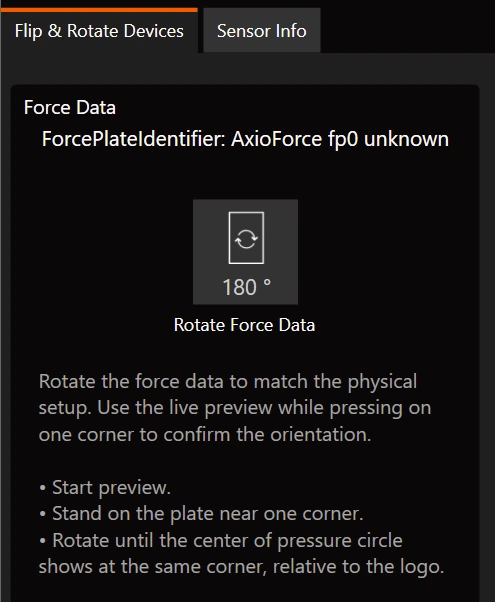
翻转与旋转设备选项卡中的 Rotate 力 Data 控件。
旋转完成后,使用实时预览验证 CoP 现在是否朝正确方向移动。
查找您的序列号
在联系支持部门或进行维修时,您可能需要提供序列号。
- 前往 设置 → 硬件 → 传感器板,然后点击 配置。
- 选择 传感器信息 选项卡。
- 此处会显示每块已连接力板的序列号。
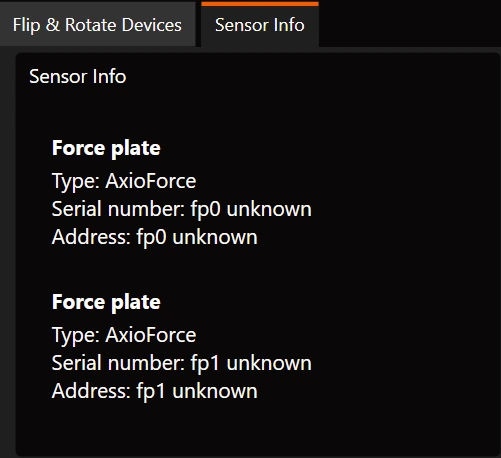
传感器信息选项卡中的序列号。
推荐的 USB 组件(延长线和电缆)
如果您需要延长 USB 电缆的长度,以下产品已经过测试并确认可以可靠工作: