如何在 Swing Catalyst 中使用雙力量板
Swing Catalyst 雙力量板
Swing Catalyst 雙力量板系統的擊球準備、校準與疑難排解指南,此系統可測量地面反作用力與壓力中心(CoP)。
快速入門概覽
- 連接兩片力量板至 USB。
- 在 Swing Catalyst 圖示上按右鍵,選擇以系統管理員身分執行。力量板將會自動偵測。
- 開啟設定 → 硬體 → 感測板 → 組態。
- 在力量板上沒有任何物品的情況下進行歸零(Tare)。
- 執行元件偵測(辨識後方力量板)。
- 使用即時預覽進行驗證,然後開始錄製。
相關文章
1. 系統需求
- 已安裝並更新至最新版本的 Swing Catalyst 25.3.4(或更新版本)。(如何啟用或停用測試版 )
- 一組 Swing Catalyst 雙力量板。
- 每片力量板需要一個可用的 USB 連接埠。
不需要手動安裝驅動程式。連接後,Swing Catalyst 會自動偵測力量板。
2. 擊球準備設定
請依序執行以下步驟,每個步驟皆建立在前一步驟之上。
2.1 連接力量板
每片力量板需要一條 USB 纜線。理想情況下,將兩條纜線一起沿後方力量板下方走線,以保持整齊。
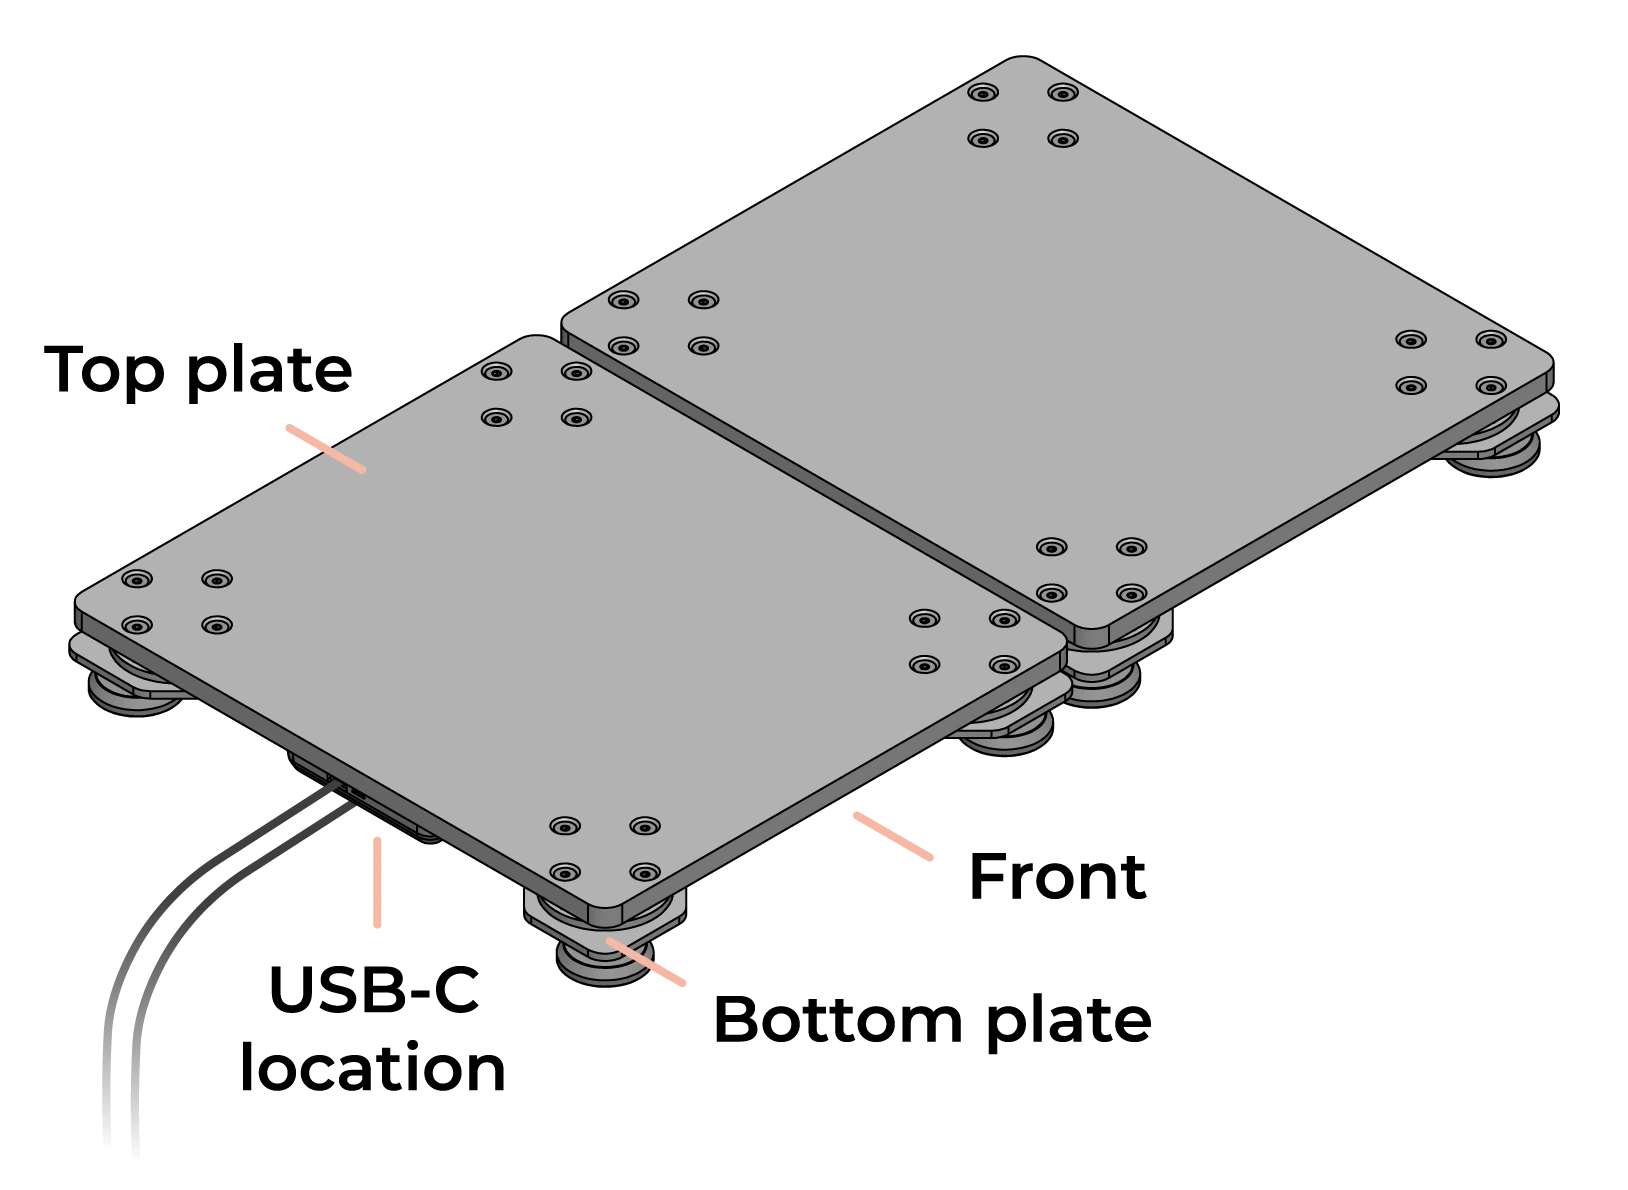
纜線走線 — 兩條 USB 纜線皆從擊球方向的相反側引出。
- 將力量板的方向調整為 USB 纜線從擊球方向的相反側引出。
- 將每片力量板的 USB 纜線分別連接至電腦(或 USB 集線器)。
- 在 Swing Catalyst 圖示上按右鍵,選擇「以系統管理員身分執行」。
- 軟體將自動偵測已連接的力量板。
每次使用力量板時,請以系統管理員身分啟動 Swing Catalyst。若以一般方式啟動程式,力量板可能無法被偵測到。
前往設定選單(齒輪圖示)
Swing Catalyst 左下角。
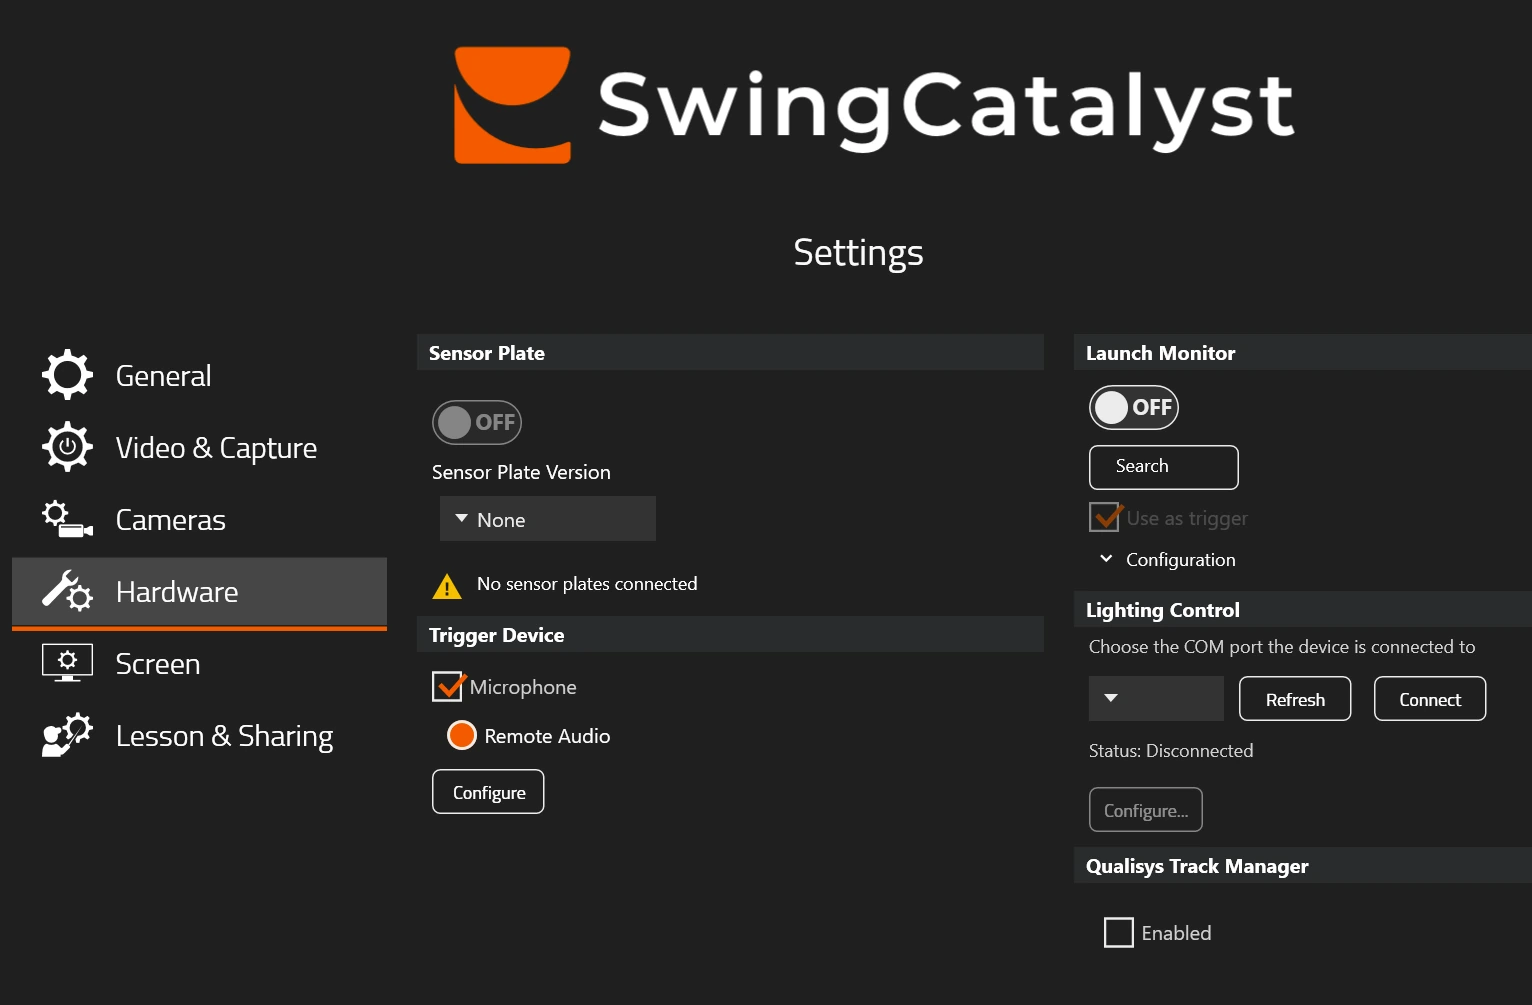
硬體設定。
力量板偵測成功(尚未執行歸零)。
若您的電腦 USB 連接埠有限,建議使用具供電功能的 USB 集線器。請參閱本文章末尾的 USB 延長線與集線器建議。
若未偵測到力量板,請嘗試拔除並重新連接 USB 纜線,並重新啟動軟體。詳情請參閱疑難排解 。
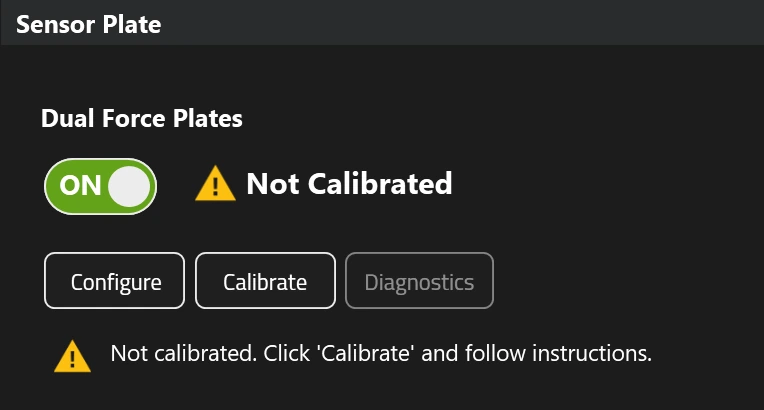
2.2 力量板歸零(Tare)
歸零會將感測器重設為零,消除因力量板表面重量或環境因素造成的偏移。請在每次錄製前執行此操作。
- 開啟設定 → 硬體 → 感測板,然後按一下組態。
- 確認沒有人站在力量板上,且力量板上及周圍草皮上沒有任何物品。
- 在感測板組態對話方塊中按一下歸零(Tare)。
- 等待歸零程序完成。
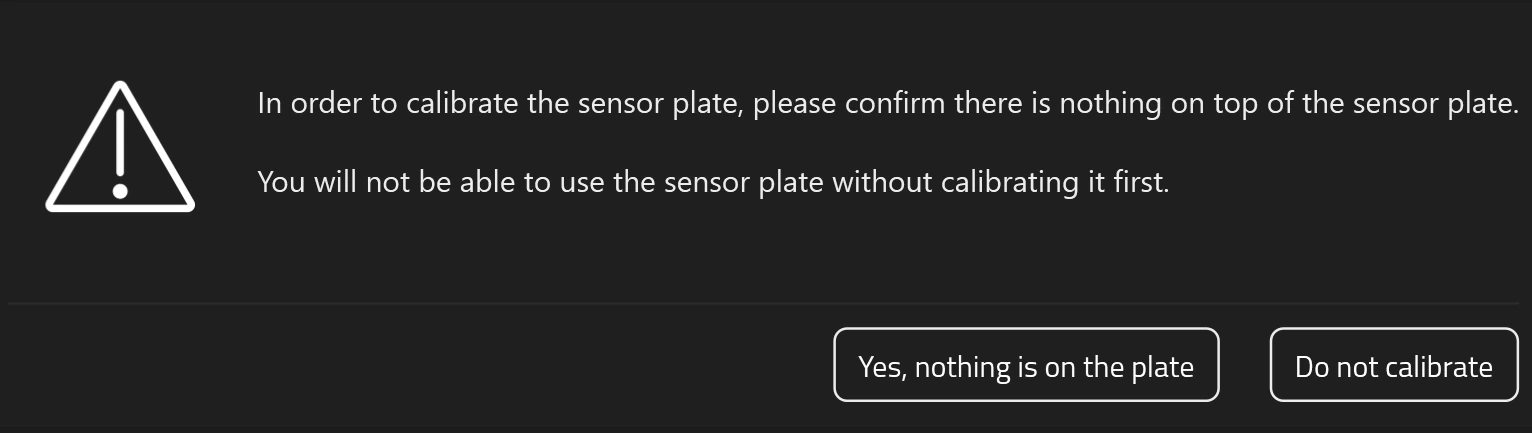
執行歸零程序時,請確認力量板上沒有任何物品。
若在歸零過程中力量板上有任何物品或觸碰,後續所有力量讀數都會產生偏移且不可靠。
2.3 偵測前後力量板
軟體需要知道哪一片是前方力量板、哪一片是後方力量板,此過程為自動完成:
- 在感測板組態對話方塊中,按一下偵測。
- 出現提示時,踩上後方力量板(後腳位置)。
- 軟體將據此指派前方與後方力量板的角色。
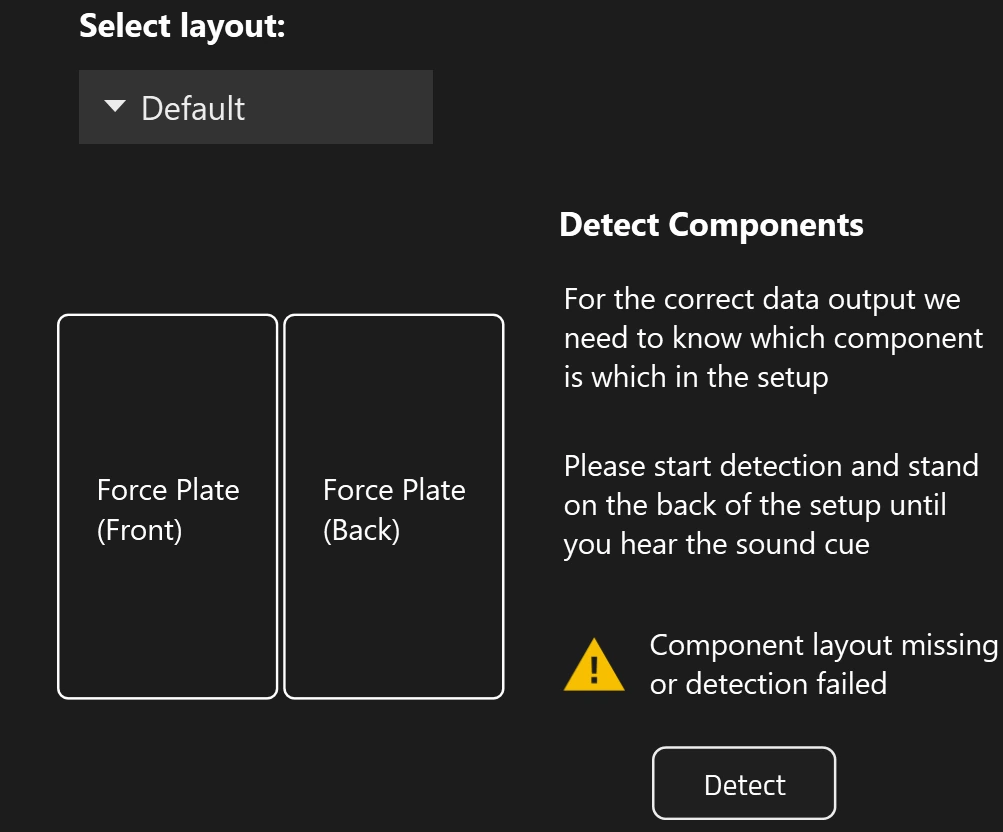
按一下偵測以開始元件偵測程序。
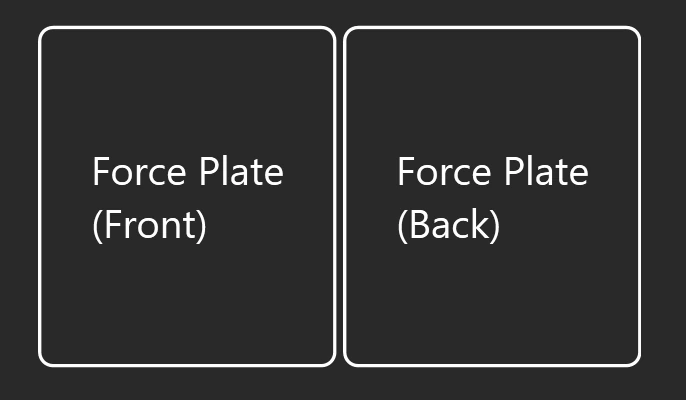
前方與後方力量板的位置。
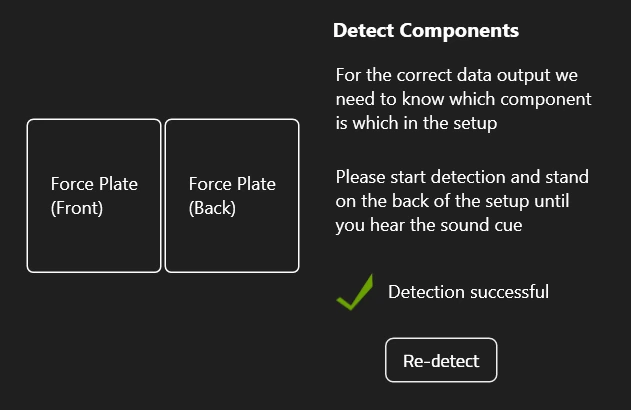
偵測成功。
2.4 版面配置與力量板定位
版面配置選擇
在大多數情況下,預設版面配置即為正確設定。可用選項如下:
- 預設 — 力量板依安裝建議以正常方向擺放。
- 旋轉 — 兩片力量板皆旋轉 90°,以容許更寬的站姿。
旋轉選項主要適用於 60 × 35 公分型號。其他型號幾乎接近正方形,因此您只需增加力量板之間的間距即可,詳見下文。
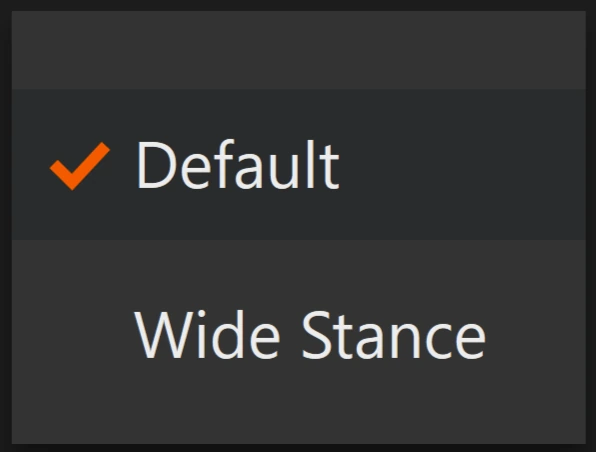
版面配置選擇,在大多數情況下預設值即為正確設定。
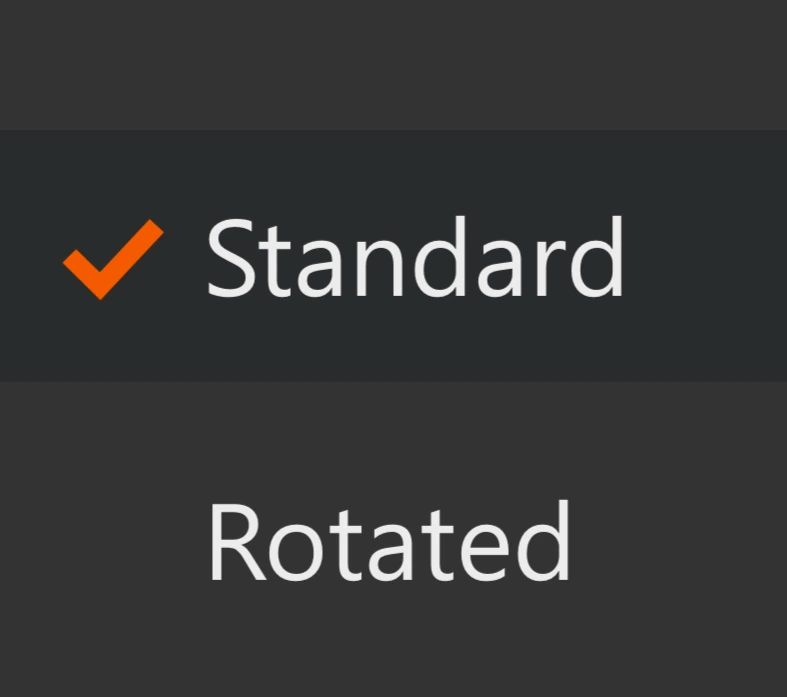
可用的版面配置選項。
力量板間距
在版面配置選項下方,您可以選擇兩片力量板之間的間隙:
- 窄 — 幾乎沒有間隙(預設)。
- 寬 — 22 公分間隙,適合較寬的站姿。
- 自訂 — 自行定義間距。
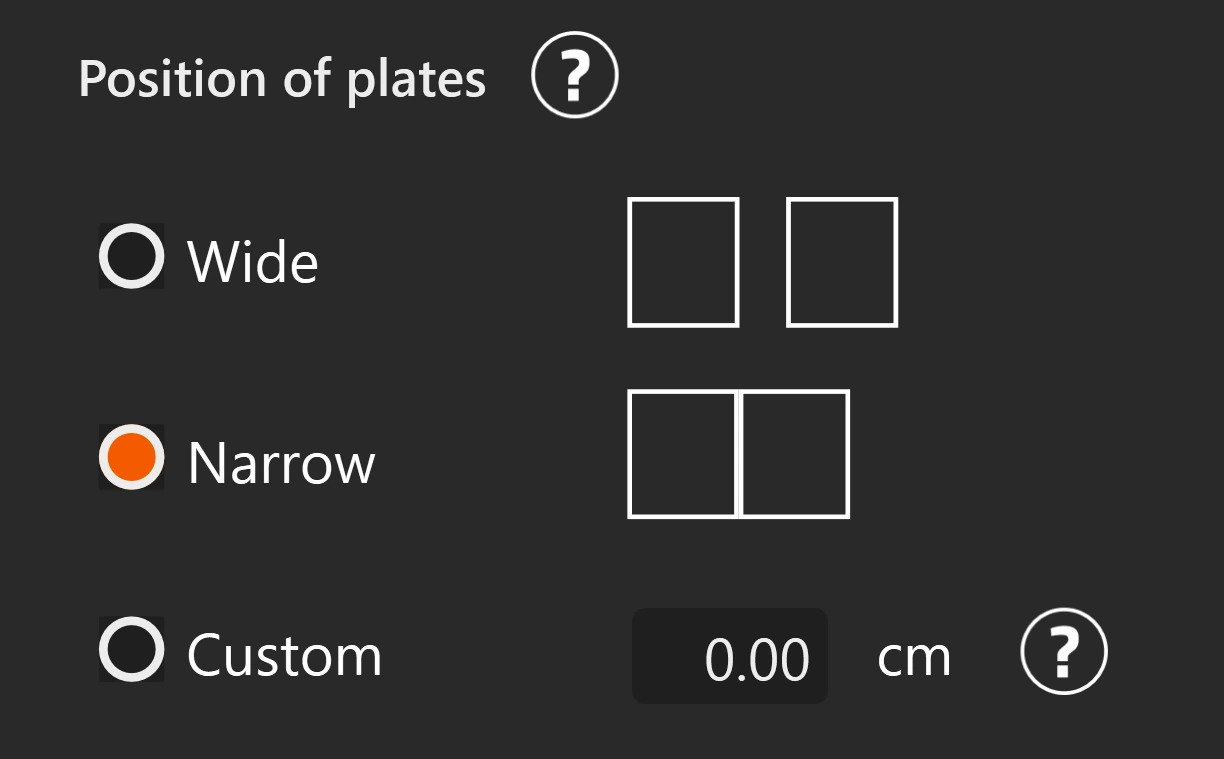
力量板位置選項。
間距值不正確將會影響力量與 CoP 的計算。若使用自訂數值,請實際測量間隙。
2.5 使用即時預覽進行驗證
在組態對話方塊中按一下開始預覽以檢視即時 CoP 資料。這可在開始擷取工作階段前確認力量板運作正常。
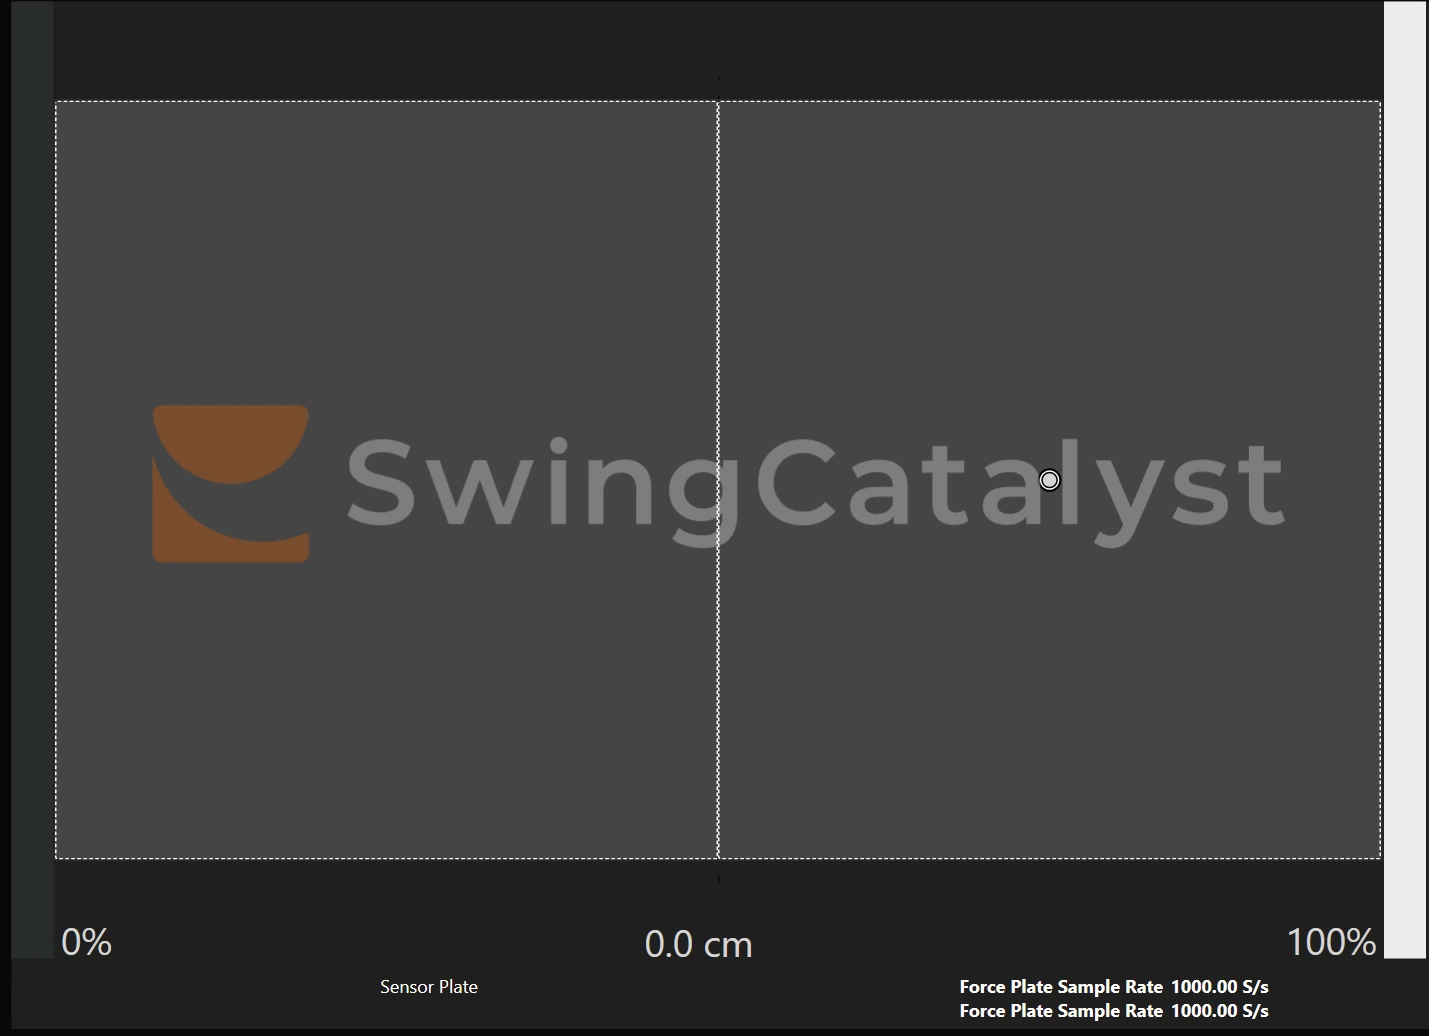
顯示即時壓力中心的即時預覽。在此範例中,受測者站在右側力量板的中央。
2.6 校準測試
歸零後,請進行以下檢查以確認一切準確無誤:
- 力量板上沒有任何物品時,按一下歸零,然後按一下開始預覽。
- 踩上力量板並移動重心。CoP 指示器應朝預期方向移動(身體前傾 → CoP 向前移動)。
- 對於雙力量板,請分別站在每片力量板上,並確認 CoP 出現在正確的一側。
3. 錄製
完成擊球準備設定與歸零後,力量板即可使用。當您在 Swing Catalyst 中開始錄製時,力資料會與影片同步自動擷取。
力量板可以最高 1000 Hz 的頻率記錄以下資料:
- 地面反作用力 (Fx, Fy, Fz) — 三軸方向的水平與垂直力量。
- 壓力中心(CoP) — 力量板表面上受力的位置點。
這些資料會以 CoP 軌跡、力量圖表與力量向量的形式呈現在分析檢視畫面中,有助於評估重心轉移、平衡與地面互動情形。
良好資料與不良資料的比較
良好的資料會顯示平滑的力量曲線,雜訊極少。靜止狀態下,力量值應接近零。
若 CoP 出現偏移,或任何力量通道在靜止時仍有讀數,請嘗試重新歸零力量板。
以下是一些範例截圖,可作為參考之用。
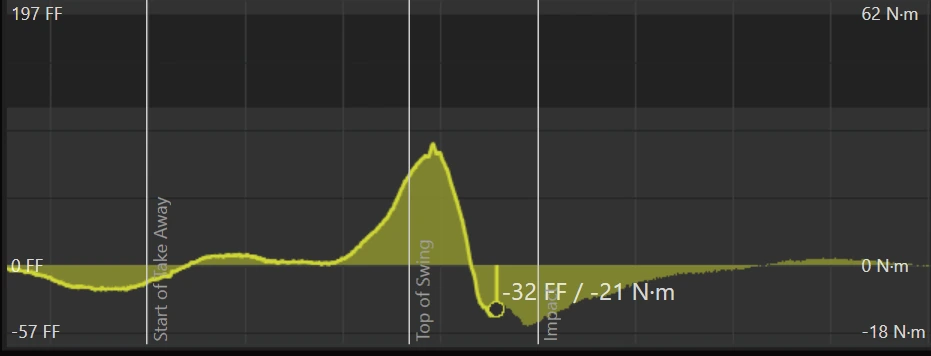
良好資料 — 平滑曲線。
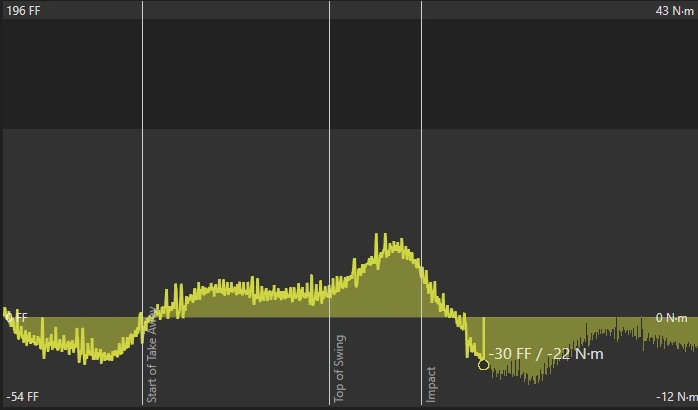
不良資料 — 雜訊過多且數值不穩定。請參閱疑難排解 。
4. 疑難排解
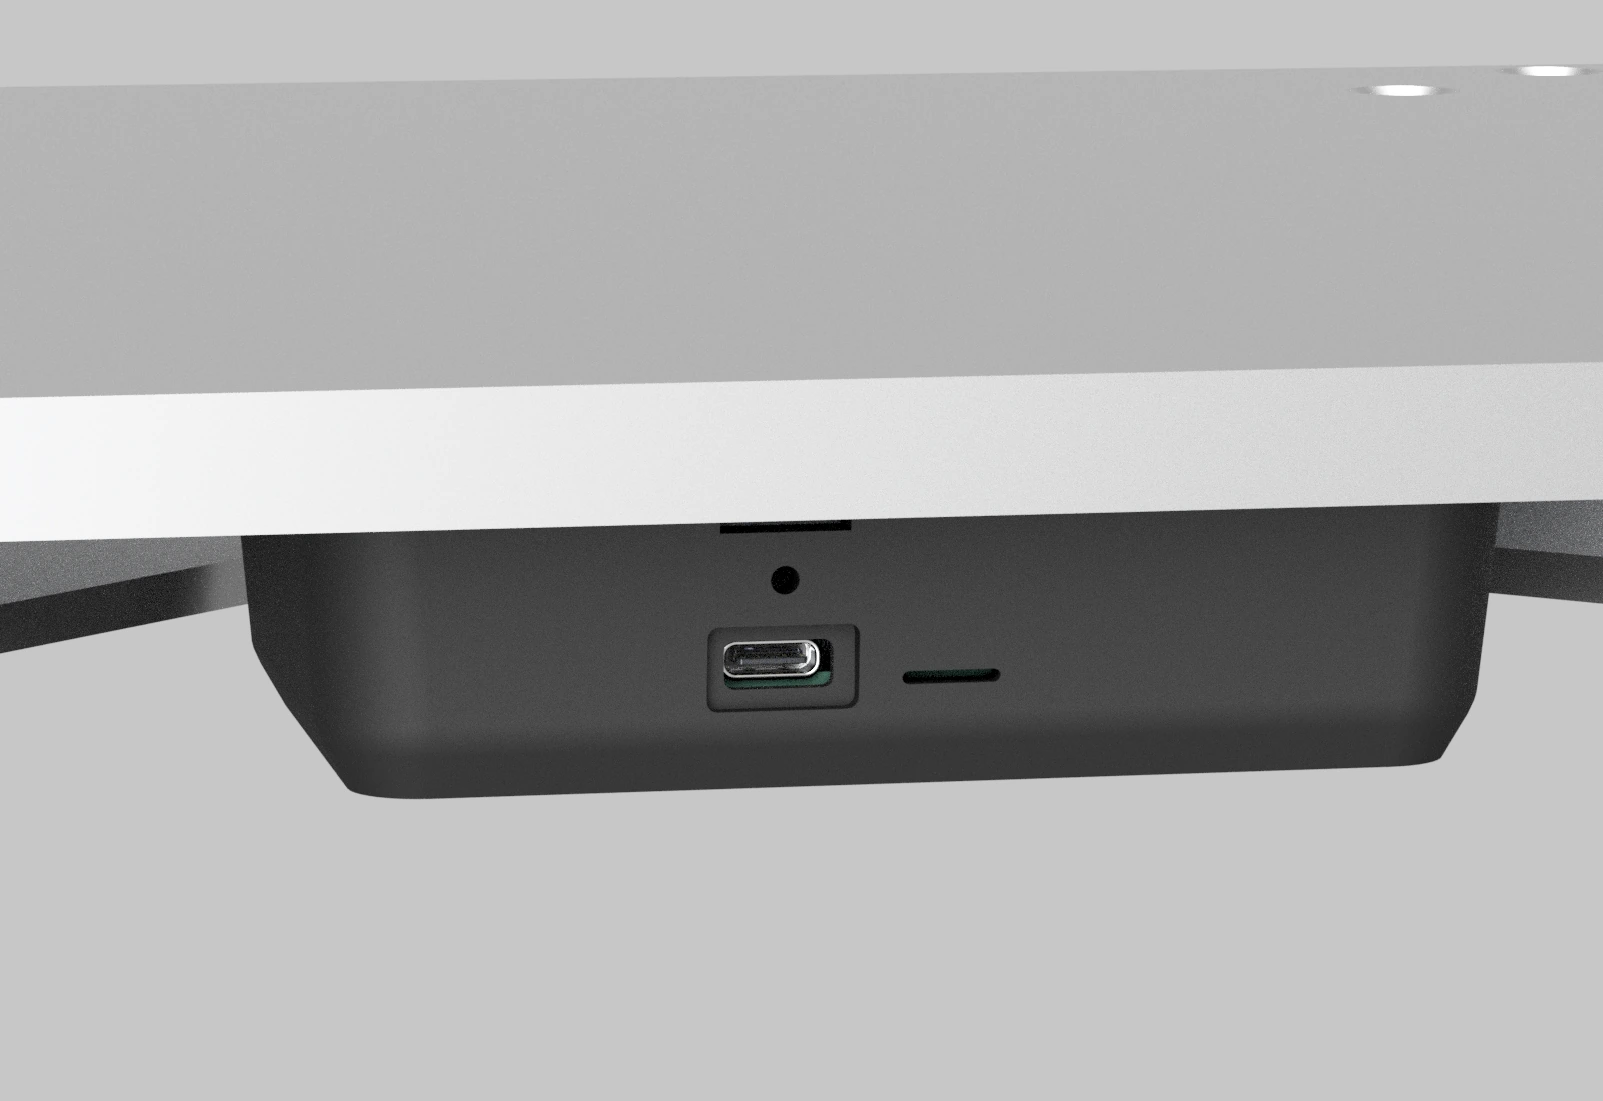
USB 連接埠與 LED 指示燈位置。
LED 指示燈參考
每片力量板上都有一個小型 LED 指示燈,顯示其目前狀態。可用來快速檢查力量板是否已通電並正在傳輸資料。
| 顏色 | 狀態 | 意義 |
|---|---|---|
| 綠色 | 恆亮 | 已通電 |
| 藍色 | 閃爍 | 資料傳輸中 |
| 紅色 | 恆亮/閃爍 | 錯誤:請參閱疑難排解 |
未偵測到力量板
- 拔除並重新連接 USB 纜線。
- 嘗試使用不同的 USB 連接埠或集線器。請避免使用桌上型電腦前面板的 USB 連接埠。
- 拔除並重新連接任何 USB 延長線。
- 以系統管理員身分重新啟動 Swing Catalyst(在圖示上按右鍵並選擇以系統管理員身分執行)。
- 確認 Swing Catalyst 版本為 25.3.4 或更新版本。
雙力量板設定中僅偵測到一片力量板
- 檢查兩條 USB 纜線是否皆已牢固連接。
- 開啟感測板組態對話方塊 — 雙力量板設定應顯示兩組序號。
- 嘗試交換 USB 纜線或連接埠,以找出問題所在。
- 重新連接後重新啟動軟體。
歸零失敗
- 確認力量板上沒有任何物品,且沒有物品壓在力量板上。
- 確認力量板放置於平坦、水平的表面上。
- 拔除並重新連接力量板,然後再試一次。
CoP 資料顯示不正確或出現異常跳動
- 在力量板上沒有任何物品的情況下重新歸零。
- 確認力量板保持水平,且未接觸周圍的草皮、墊子或其他設備。
- 確認力量板的所有腳墊皆與地面確實接觸。若力量板邊角處出現搖晃,請調整水平腳墊。
靜止狀態下出現雜訊或非零的力量讀數
- 重新歸零力量板。
- 檢查是否有物品觸碰到力量板(如草皮邊緣、纜線、設備等)。
- 電源供應器的電氣雜訊或接地不良可能造成問題。請將電腦與力量板連接至同一條延長線,或嘗試更換插座。
CoP 方向相差 180°(移動方向與重心轉移相反)
需要修正力資料的旋轉設定。請參閱下方的如何旋轉力量資料 。
元件偵測過程中偵測到錯誤的力量板
力量板的指派可能對調了。請再次按一下偵測,並在出現提示時踩上正確的力量板。
5. 參考資訊
旋轉力量資料
若 CoP 指示器的移動方向與您實際的動作相反,您可以在軟體中修正旋轉設定,而不需要實際轉動力量板。
- 前往設定 → 硬體 → 感測板,然後按一下組態。
- 選擇翻轉與旋轉裝置分頁。
- 找到力量板項目,並按一下旋轉力量資料以旋轉 180°。
- 對於雙力量板設定,請分別檢查並修正每片力量板。
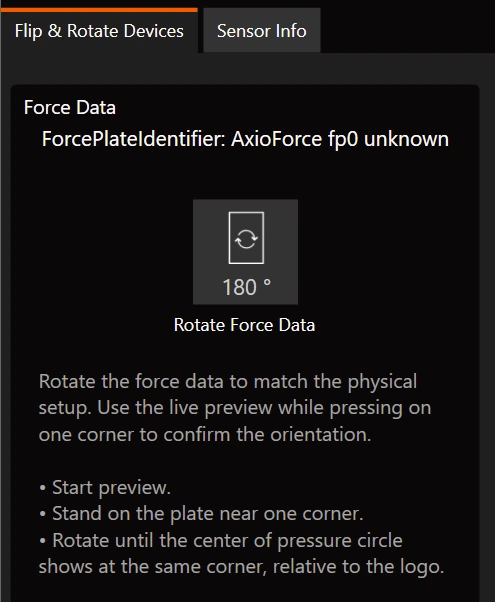
翻轉與旋轉裝置分頁中的旋轉力量資料控制項。
旋轉後,請使用即時預覽確認 CoP 現在朝正確方向移動。
尋找序號
在聯絡支援團隊或進行維修時,您可能需要提供序號。
- 前往設定 → 硬體 → 感測板,然後按一下組態。
- 選擇感測器資訊分頁。
- 每片已連接力量板的序號都會顯示於此。
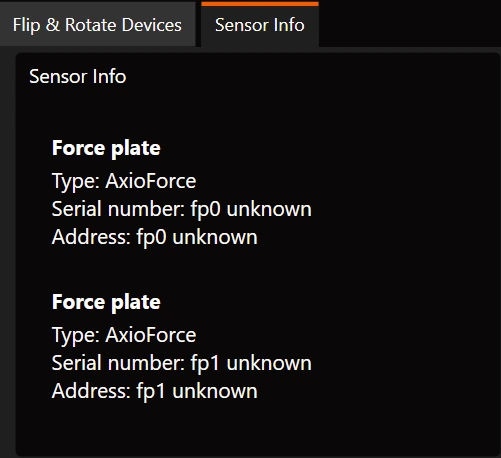
感測器資訊分頁中的序號。
建議的 USB 元件(延長線與纜線)
若您需要延長 USB 纜線的長度,以下產品已經過測試並確認可穩定運作: