Как использовать Двойные силовые платформы со Swing Catalyst
Двойные силовые платформы Swing Catalyst
Руководство по настройке, калибровке и устранению неполадок для системы Двойных силовых платформ Swing Catalyst, которая измеряет силы Реакции земли и Центр давления (CoP).
Краткий обзор быстрого старта
- Подключите обе платформы через USB.
- Щёлкните правой кнопкой мыши по значку Swing Catalyst и выберите Запуск от имени администратора. Платформы определяются автоматически.
- Откройте Настройки → Оборудование → Сенсорная платформа → Настроить.
- Обнулите (протарируйте) платформы, когда на них ничего нет.
- Запустите определение компонентов (определение задней платформы).
- Проверьте с помощью Live Preview, затем начните запись.
Похожие статьи
1. Требования
- Swing Catalyst 25.3.4 (или новее) установлен и обновлён до последней версии. (Как включить или отключить бета-версии )
- Пара Двойных силовых платформ Swing Catalyst.
- Один свободный USB-порт на каждую платформу.
Ручная установка драйверов не требуется. Swing Catalyst автоматически определяет платформы при подключении.
2. Настройка
Выполняйте эти шаги по порядку. Каждый шаг основан на предыдущем.
2.1 Подключение платформ
Каждой платформе требуется один USB-кабель. В идеале проложите оба кабеля вместе под задней платформой, чтобы всё было аккуратно.
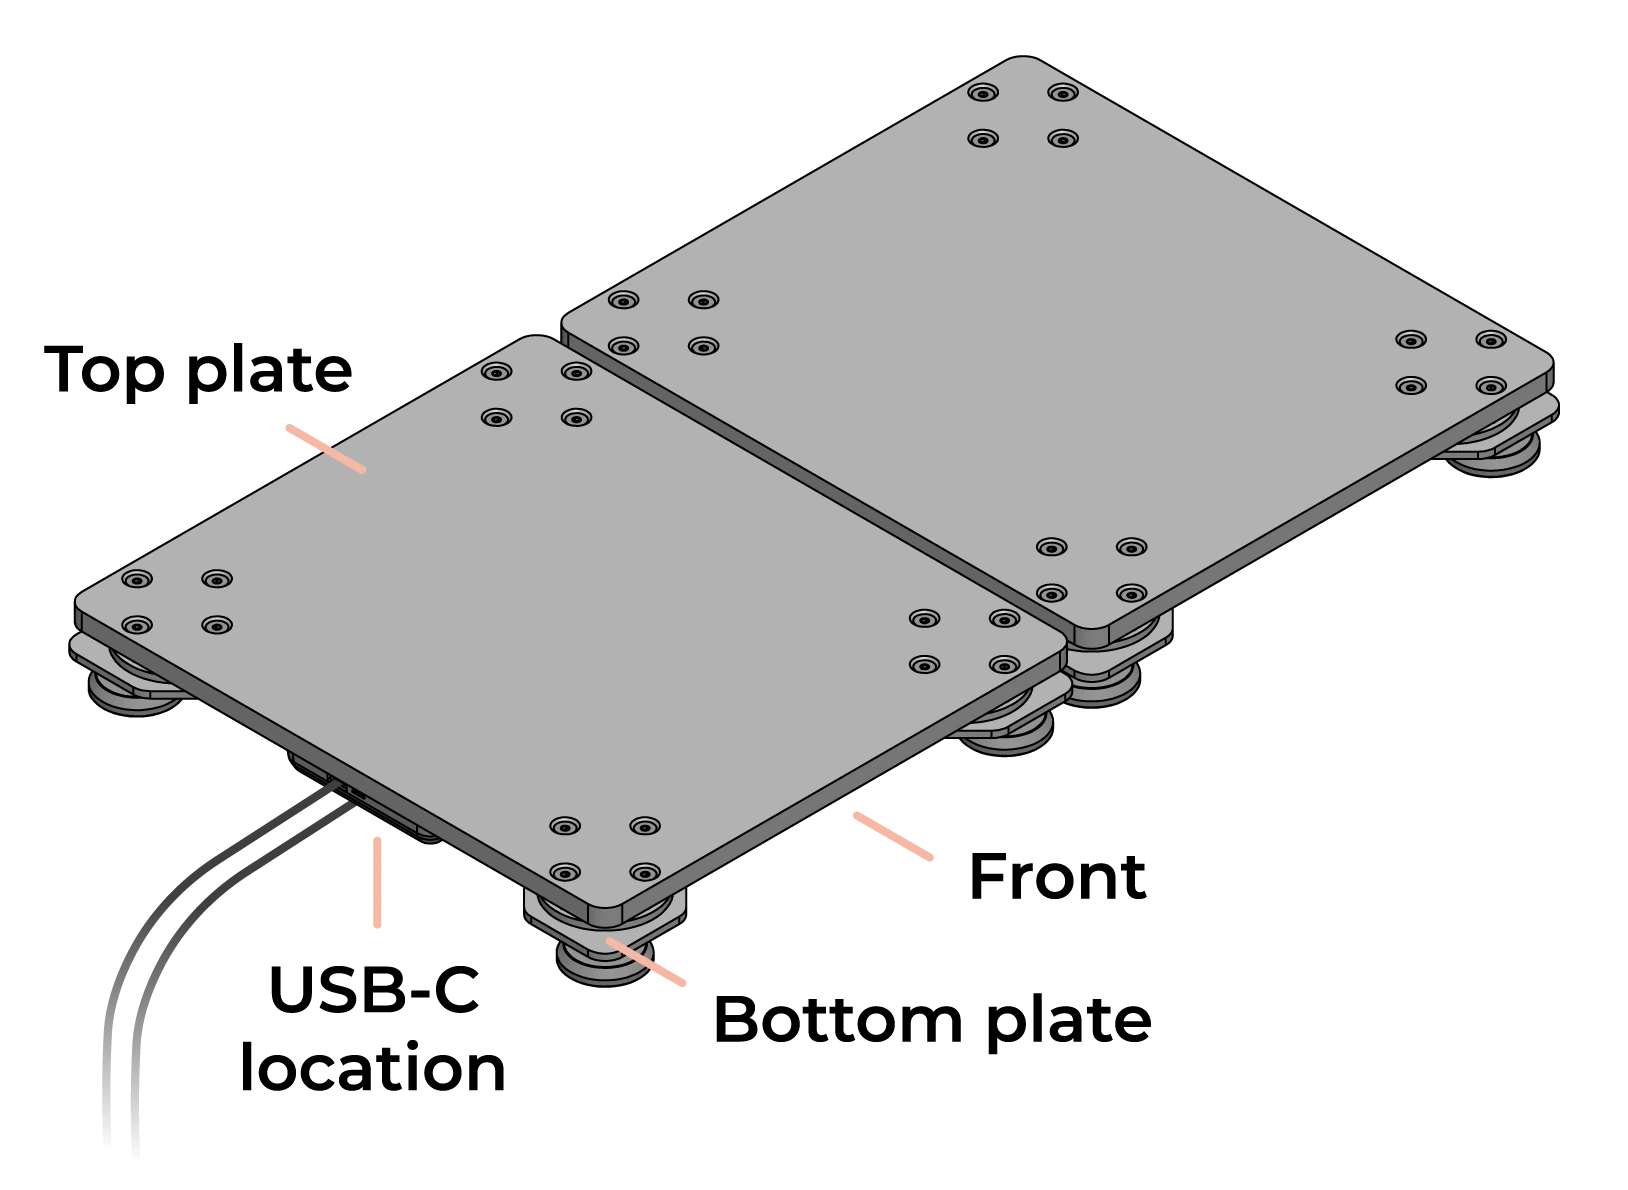
Прокладка кабелей — оба USB-кабеля выходят в направлении, противоположном направлению удара.
- Расположите платформы так, чтобы USB-кабель выходил в направлении, противоположном направлению удара.
- Подключите по одному USB-кабелю от каждой платформы к компьютеру (или USB-концентратору).
- Щёлкните правой кнопкой мыши по значку Swing Catalyst и выберите «Запуск от имени администратора».
- Программа автоматически определит подключённую платформу (платформы).
Запускайте Swing Catalyst от имени администратора каждый раз, когда используете платформы. Если программа запущена в обычном режиме, платформы могут не определиться.
Перейдите в меню настроек (значок шестерёнки)
Нижний левый угол Swing Catalyst.
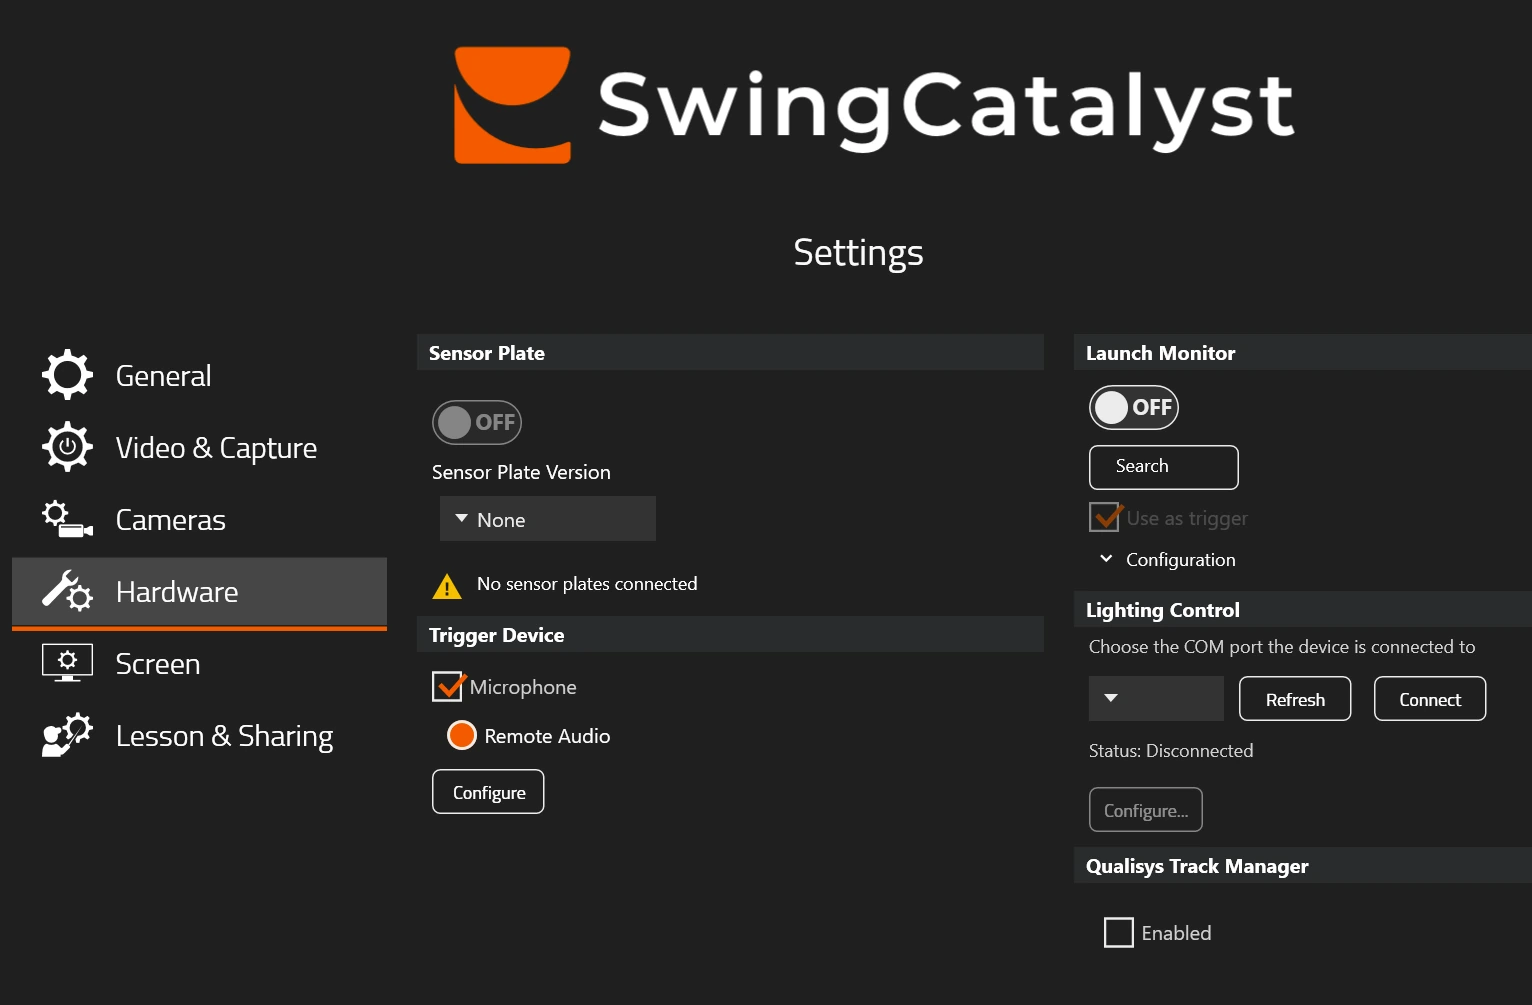
Настройки оборудования.
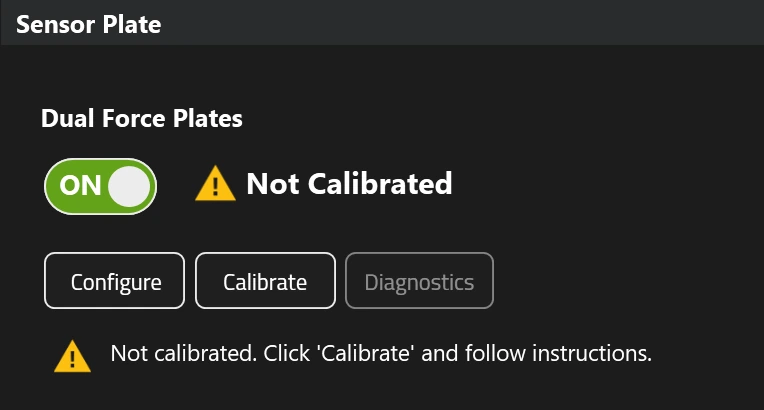
Платформы успешно определены (обнуление ещё не выполнено).
Если на вашем компьютере ограниченное количество USB-портов, рекомендуется использовать USB-концентратор с питанием. Рекомендации по USB-удлинителям и концентраторам см. в конце этой статьи.
Если платформы не определяются, попробуйте отключить и снова подключить USB-кабель(и), а затем перезапустить программу. Дополнительную помощь см. в разделе Устранение неполадок .
2.2 Обнуление платформ
Обнуление сбрасывает показания сенсоров до нуля, устраняя любые смещения, вызванные весом поверхности платформы или внешними факторами. Выполняйте это перед каждой сессией записи.
- Откройте Настройки → Оборудование → Сенсорная платформа и нажмите Настроить.
- Убедитесь, что никто не стоит на платформах и что на них нет посторонних предметов или окружающего покрытия.
- Нажмите Обнулить в диалоговом окне настройки Сенсорной платформы.
- Дождитесь завершения процесса обнуления.
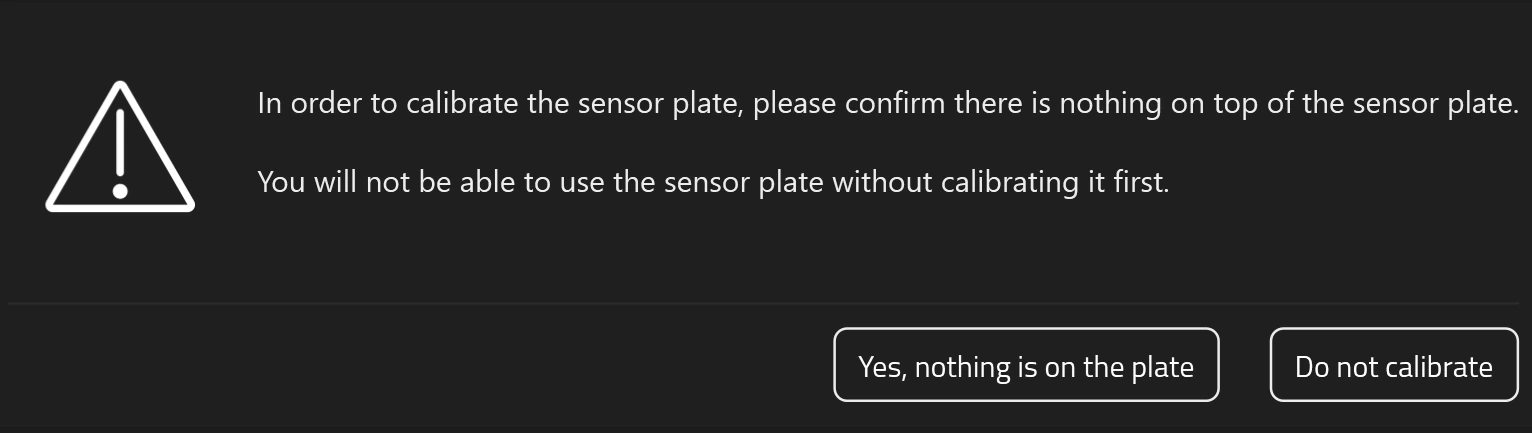
Убедитесь, что на платформах ничего нет, при выполнении процедуры обнуления.
Если во время обнуления на платформах что-то находится или касается их, все последующие показания силы будут смещены и ненадёжны.
2.3 Определение передней и задней платформ
Программе необходимо знать, какая физическая платформа является передней, а какая — задней. Это выполняется автоматически:
- В диалоговом окне настройки Сенсорной платформы нажмите Определить.
- Когда появится запрос, встаньте на заднюю платформу (задняя нога).
- Программа соответствующим образом назначит роли передней и задней платформы.
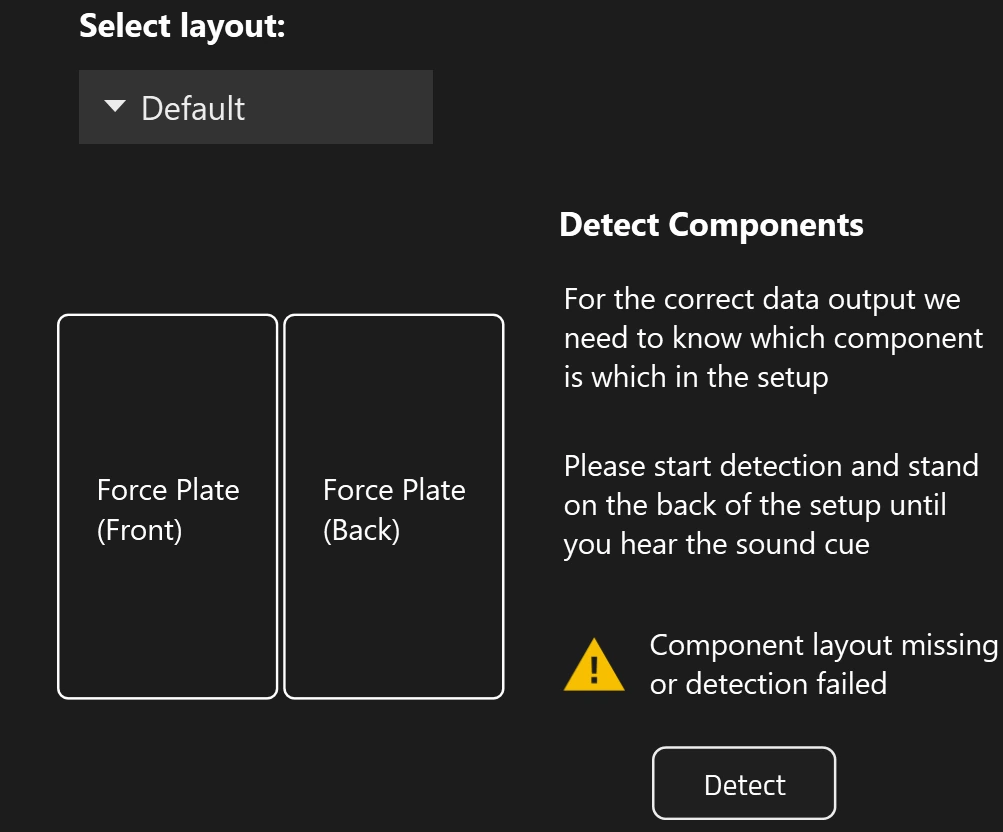
Нажмите Определить, чтобы начать процесс определения компонентов.
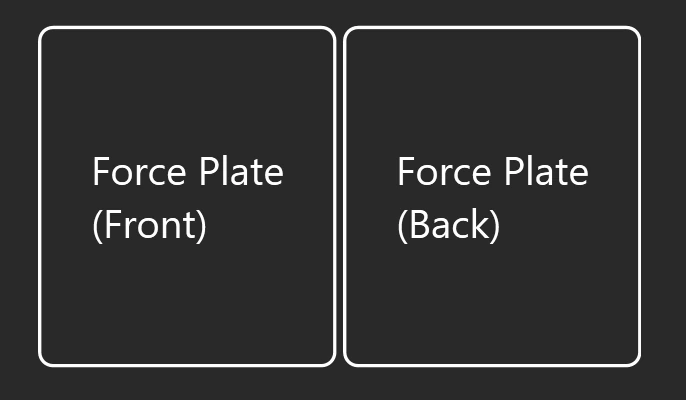
Положения передней и задней силовых платформ.
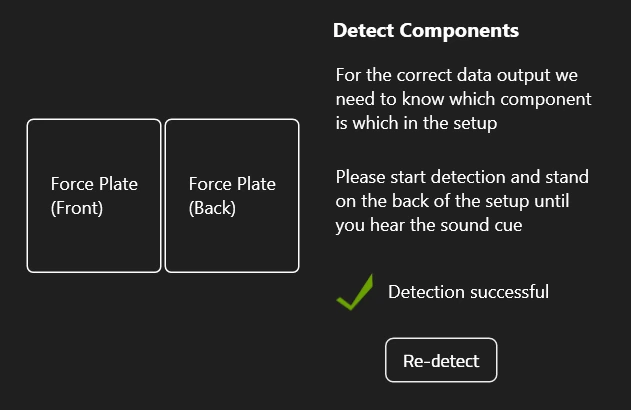
Успешное определение.
2.4 Макет и расположение платформ
Выбор макета
В большинстве случаев макет по умолчанию является правильным. Доступны следующие варианты:
- По умолчанию — платформы расположены обычным образом в соответствии с рекомендациями по установке.
- Повёрнутый — обе платформы повёрнуты на 90°, чтобы обеспечить более широкую стойку.
Опция Повёрнутый в основном полезна для модели 60 × 35 см. Другие модели практически квадратные, поэтому вместо этого вы можете просто увеличить расстояние между платформами, см. ниже.
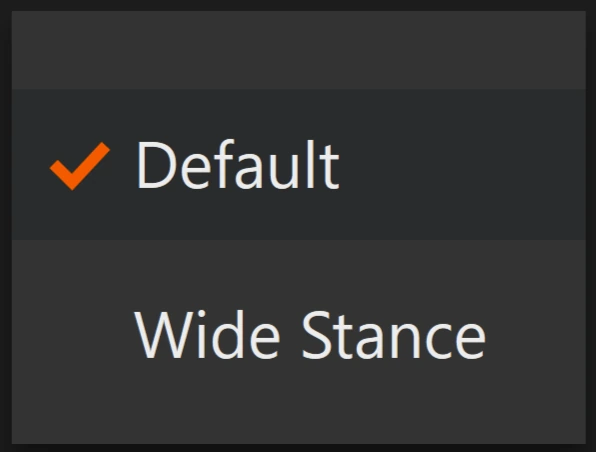
Выбор макета, в большинстве случаев вариант по умолчанию правильный.
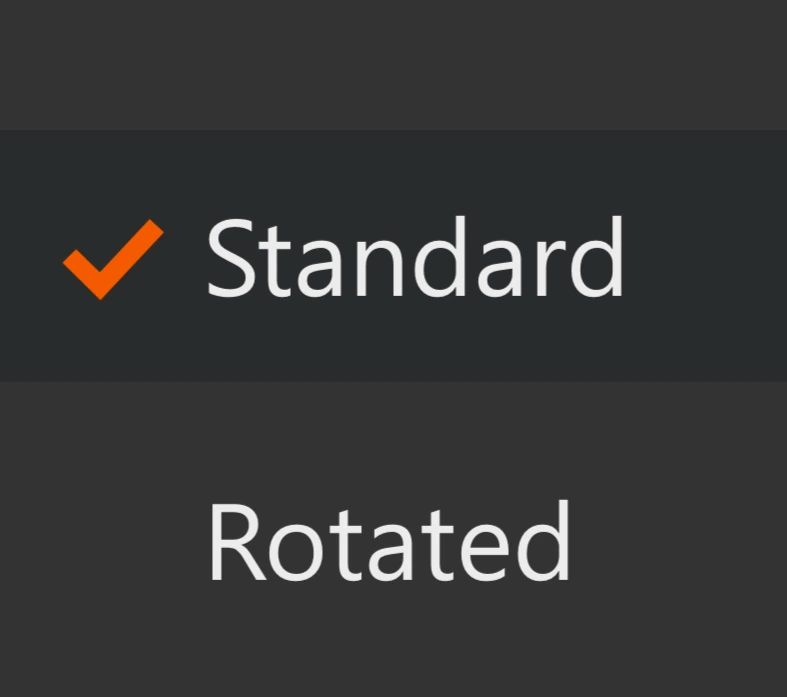
Доступные варианты макета.
Расстояние между платформами
Под параметрами макета вы можете выбрать зазор между двумя платформами:
- Узкий — минимальный зазор или его отсутствие (по умолчанию).
- Широкий — зазор 22 см для более широкой стойки.
- Пользовательский — задайте собственное расстояние.
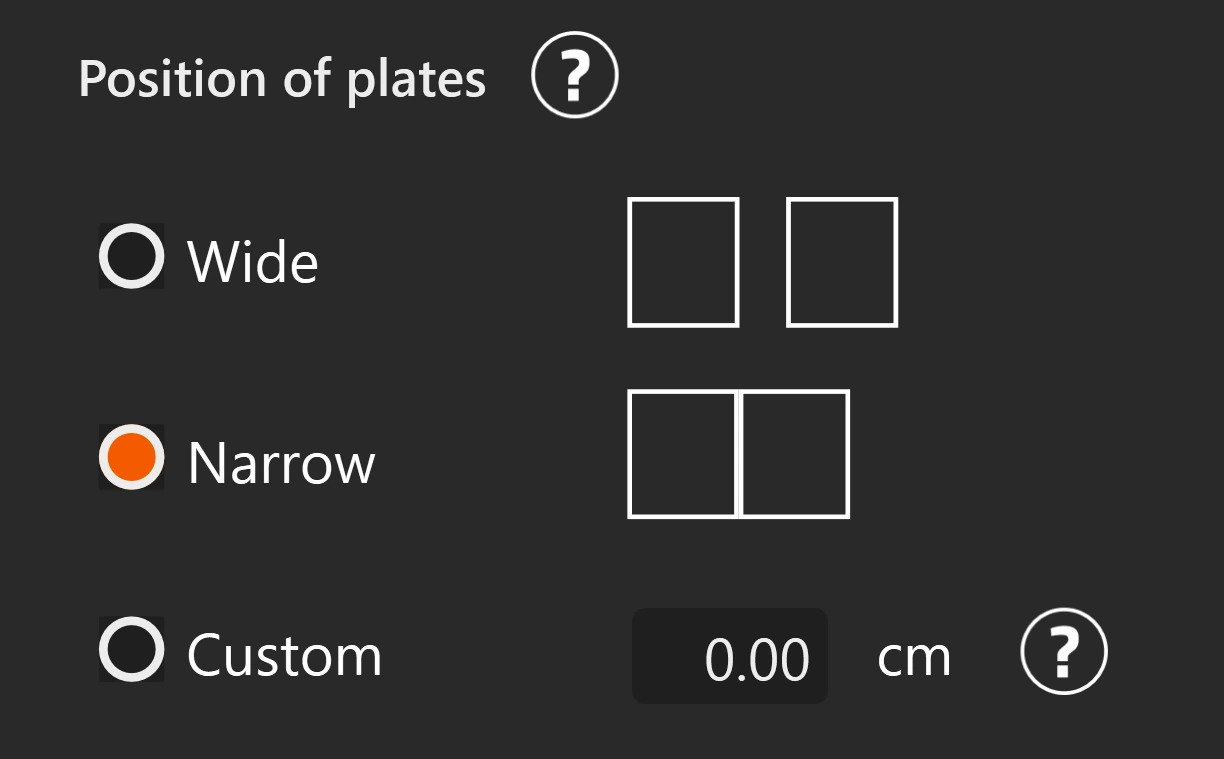
Варианты расположения платформ.
Неверные значения расстояния повлияют на расчёты силы и CoP. Если используете пользовательское значение, измерьте фактический зазор.
2.5 Проверка с помощью Live Preview
Нажмите Начать предпросмотр в диалоговом окне настройки, чтобы увидеть данные CoP в реальном времени. Это подтверждает, что платформы работают правильно, перед началом сессии захвата.
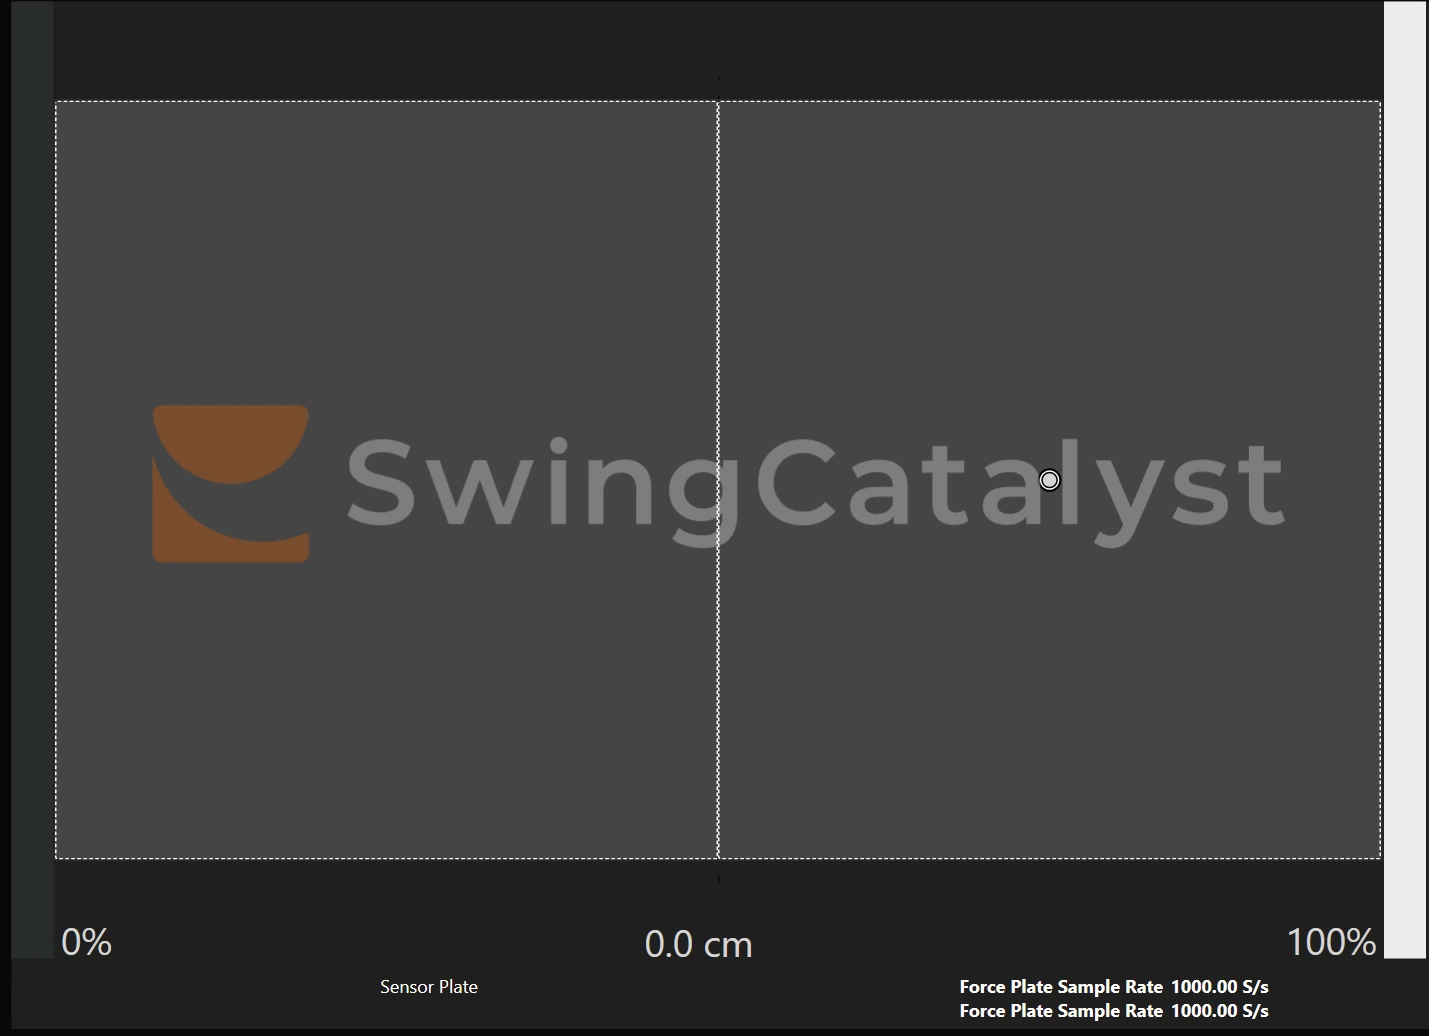
Предпросмотр в реальном времени, показывающий Центр Давления. В этом примере испытуемый стоит в центре правой платформы.
2.6 Тест Калибровки
После обнуления выполните следующие проверки, чтобы убедиться, что всё точно:
- Когда на платформах ничего нет, нажмите Обнулить, затем нажмите Начать предпросмотр.
- Встаньте на платформу и перенесите вес в разные стороны. Индикатор CoP должен двигаться в ожидаемом направлении (наклон вперёд → CoP смещается вперёд).
- Для двойных платформ встаньте на каждую платформу по отдельности и убедитесь, что CoP отображается на правильной стороне.
3. Запись
После завершения настройки и обнуления платформы готовы к работе. Данные о Силе фиксируются автоматически вместе с видео при запуске записи в Swing Catalyst.
Платформы записывают следующие данные с частотой до 1000 Гц:
- Силы Реакции земли (Fx, Fy, Fz) — горизонтальные и вертикальные силы по трём осям.
- Центр давления (CoP) — точка на поверхности платформы, к которой приложена сила.
Эти данные отображаются в окне анализа в виде траекторий CoP, графиков силы и векторов силы — полезно для оценки переноса веса, баланса и взаимодействия с землёй.
Хорошие данные и плохие данные
Хорошие данные показывают плавные кривые силы с минимальным шумом. В состоянии покоя значения силы должны быть близки к нулю.
Если CoP смещён или один из каналов силы показывает нагрузку в состоянии покоя, попробуйте повторно обнулить платформы.
Ниже приведены примеры скриншотов для использования в качестве справки.
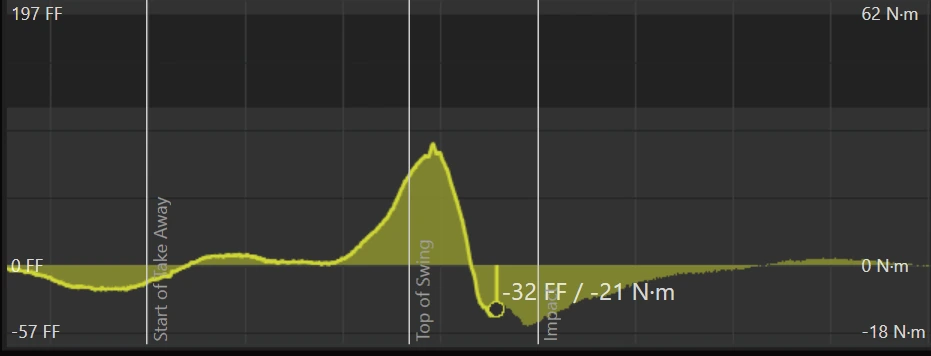
Хорошие данные — плавные кривые.
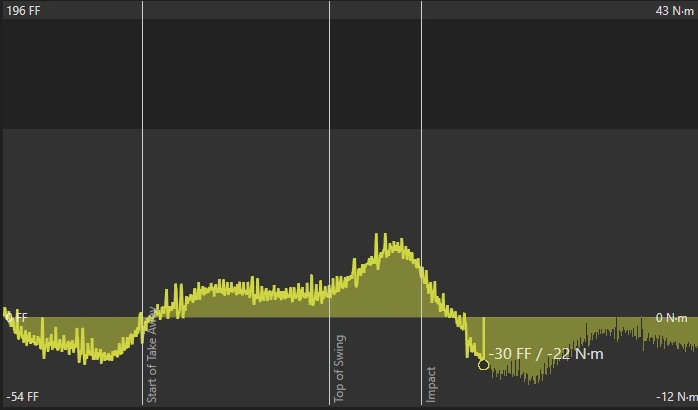
Плохие данные — чрезмерный шум и нестабильные значения. См. Устранение неполадок .
4. Устранение неполадок
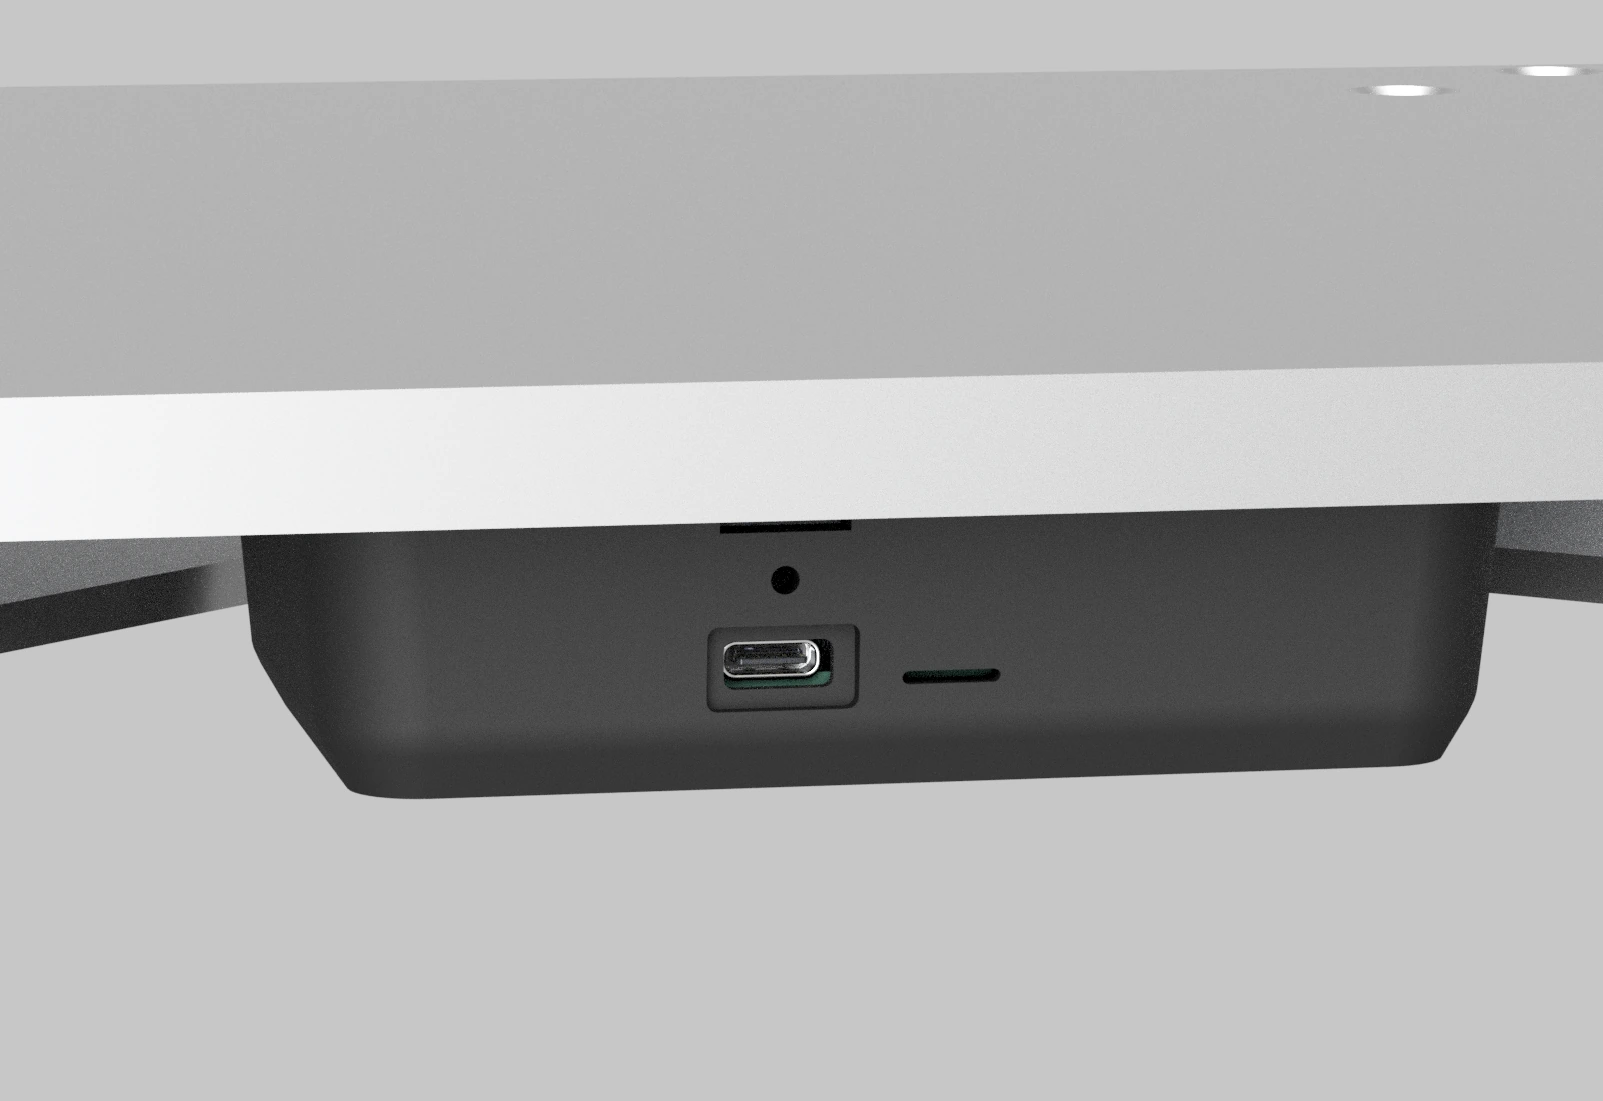
Расположение USB-порта и светодиодного индикатора.
Справка по светодиодному индикатору
Небольшой светодиод на каждой платформе показывает её текущее состояние. Используйте его для быстрой проверки того, подключена ли платформа к питанию и передаёт ли данные.
| Цвет | Состояние | Значение |
|---|---|---|
| Зелёный | Постоянно горит | Питание включено |
| Синий | Мигает | Данные передаются |
| Красный | Постоянно горит / мигает | Ошибка: см. Устранение неполадок |
Платформы не определяются
- Отключите и снова подключите USB-кабель(и).
- Попробуйте другой USB-порт или концентратор. Избегайте USB-портов на передней панели настольных компьютеров.
- Отключите и снова подключите любые USB-удлинители.
- Перезапустите Swing Catalyst от имени администратора (щёлкните правой кнопкой мыши по значку и выберите Запуск от имени администратора).
- Убедитесь, что версия Swing Catalyst 25.3.4 или новее.
Определена только одна платформа при двойной настройке
- Проверьте, что оба USB-кабеля надёжно подключены.
- Откройте диалоговое окно настройки Сенсорной платформы — при двойной настройке должны отображаться два серийных номера.
- Попробуйте поменять местами USB-кабели или порты, чтобы локализовать проблему.
- Перезапустите программу после повторного подключения.
Обнуление не выполняется
- Убедитесь, что на платформах ничего нет и ничто на них не давит.
- Убедитесь, что платформы находятся на ровной, горизонтальной поверхности.
- Отключите и снова подключите платформы, затем повторите попытку.
Данные CoP выглядят некорректно или неожиданно скачут
- Повторно обнулите платформы, когда на них ничего нет.
- Убедитесь, что платформы выровнены и не соприкасаются с окружающим покрытием, ковриками или другим оборудованием.
- Убедитесь, что все ножки платформы плотно соприкасаются с полом. Если платформа качается на углах, отрегулируйте выравнивающие ножки.
Зашумлённые или ненулевые показания силы в состоянии покоя
- Повторно обнулите платформы.
- Проверьте, что ничто не касается платформ (края покрытия, кабели, оборудование).
- Электрические помехи от блоков питания или плохого заземления могут вызывать проблемы. Подключите компьютер и платформы к одному и тому же удлинителю питания или попробуйте другую розетку.
CoP смещён на 180° (движется противоположно переносу веса)
Необходимо исправить поворот данных о силе. См. раздел Как повернуть данные о силе ниже.
Неверная платформа определена во время определения компонентов
Вероятно, назначение платформ перепутано. Нажмите Определить ещё раз и встаньте на нужную платформу, когда появится запрос.
5. Справочная информация
Поворот данных о силе
Если индикатор CoP движется противоположно вашему реальному движению, вы можете исправить поворот в программе, вместо того чтобы физически поворачивать платформу.
- Перейдите в Настройки → Оборудование → Сенсорная платформа и нажмите Настроить.
- Выберите вкладку Отразить и повернуть устройства.
- Найдите запись силовой платформы и нажмите Повернуть данные о силе, чтобы повернуть на 180°.
- При двойной настройке проверьте и исправьте каждую платформу по отдельности.
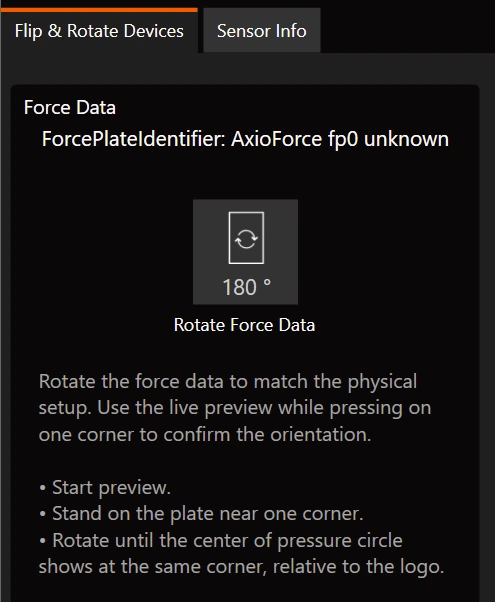
Элементы управления «Повернуть данные о силе» на вкладке «Отразить и повернуть устройства».
После поворота используйте Live Preview, чтобы убедиться, что CoP теперь движется в правильном направлении.
Поиск серийного номера
Серийный номер может понадобиться при обращении в службу поддержки или для целей ремонта.
- Перейдите в Настройки → Оборудование → Сенсорная платформа и нажмите Настроить.
- Выберите вкладку Информация о сенсоре.
- Здесь отображается серийный номер каждой подключённой платформы.
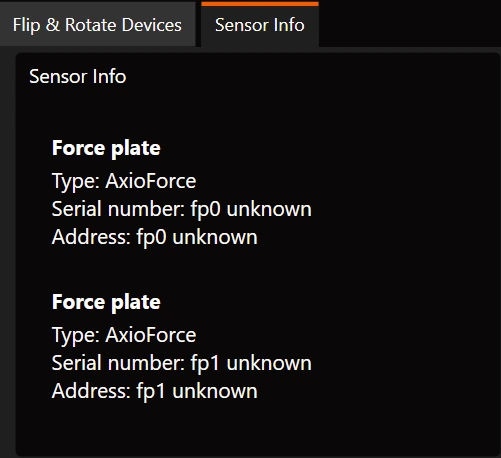
Серийные номера на вкладке «Информация о сенсоре».
Рекомендуемые USB-компоненты (удлинители и кабели)
Если вам нужно удлинить прокладку USB-кабеля, следующие продукты были протестированы и подтверждена их надёжная работа:
- IOGear USB 2.0 USB Extender (39 футов)
- USB-удлинитель (решение USB через Ethernet)
- Сменный USB-кабель
- USB-концентратор