Swing Catalystでのデュアルフォースプレートの使い方
Swing Catalyst デュアルフォースプレート
Swing Catalyst デュアルフォースプレートシステムのセットアップ、キャリブレーション、トラブルシューティングガイドです。このシステムは地面反力と圧力中心(CoP)を測定します。
クイックスタート概要
- 両方のプレートをUSBで接続します。
- Swing Catalystアイコンを右クリックし、管理者として実行を選択します。プレートは自動的に検出されます。
- 設定 → ハードウェア → センサプレート → 構成を開きます。
- 何も乗っていない状態でプレートをタレ(ゼロ点調整)します。
- コンポーネント検出を実行します(バックプレートを識別)。
- ライブプレビューで確認してから記録を開始します。
関連記事
1. 必要条件
- Swing Catalyst 25.3.4(またはそれ以降)がインストールされ、最新の状態であること。(ベータバージョンの有効化・無効化方法 )
- Swing Catalyst デュアルフォースプレート一式。
- プレート1台につき使用可能なUSBポートが1つ。
手動でのドライバーインストールは不要です。Swing Catalystは接続時にプレートを自動的に検出します。
2. セットアップ
以下の手順を順番に行ってください。各手順は前の手順を前提としています。
2.1 プレートの接続
各プレートにはUSBケーブルが1本必要です。見た目をすっきりさせるため、理想的には両方のケーブルをバックプレートの下でまとめて配線してください。
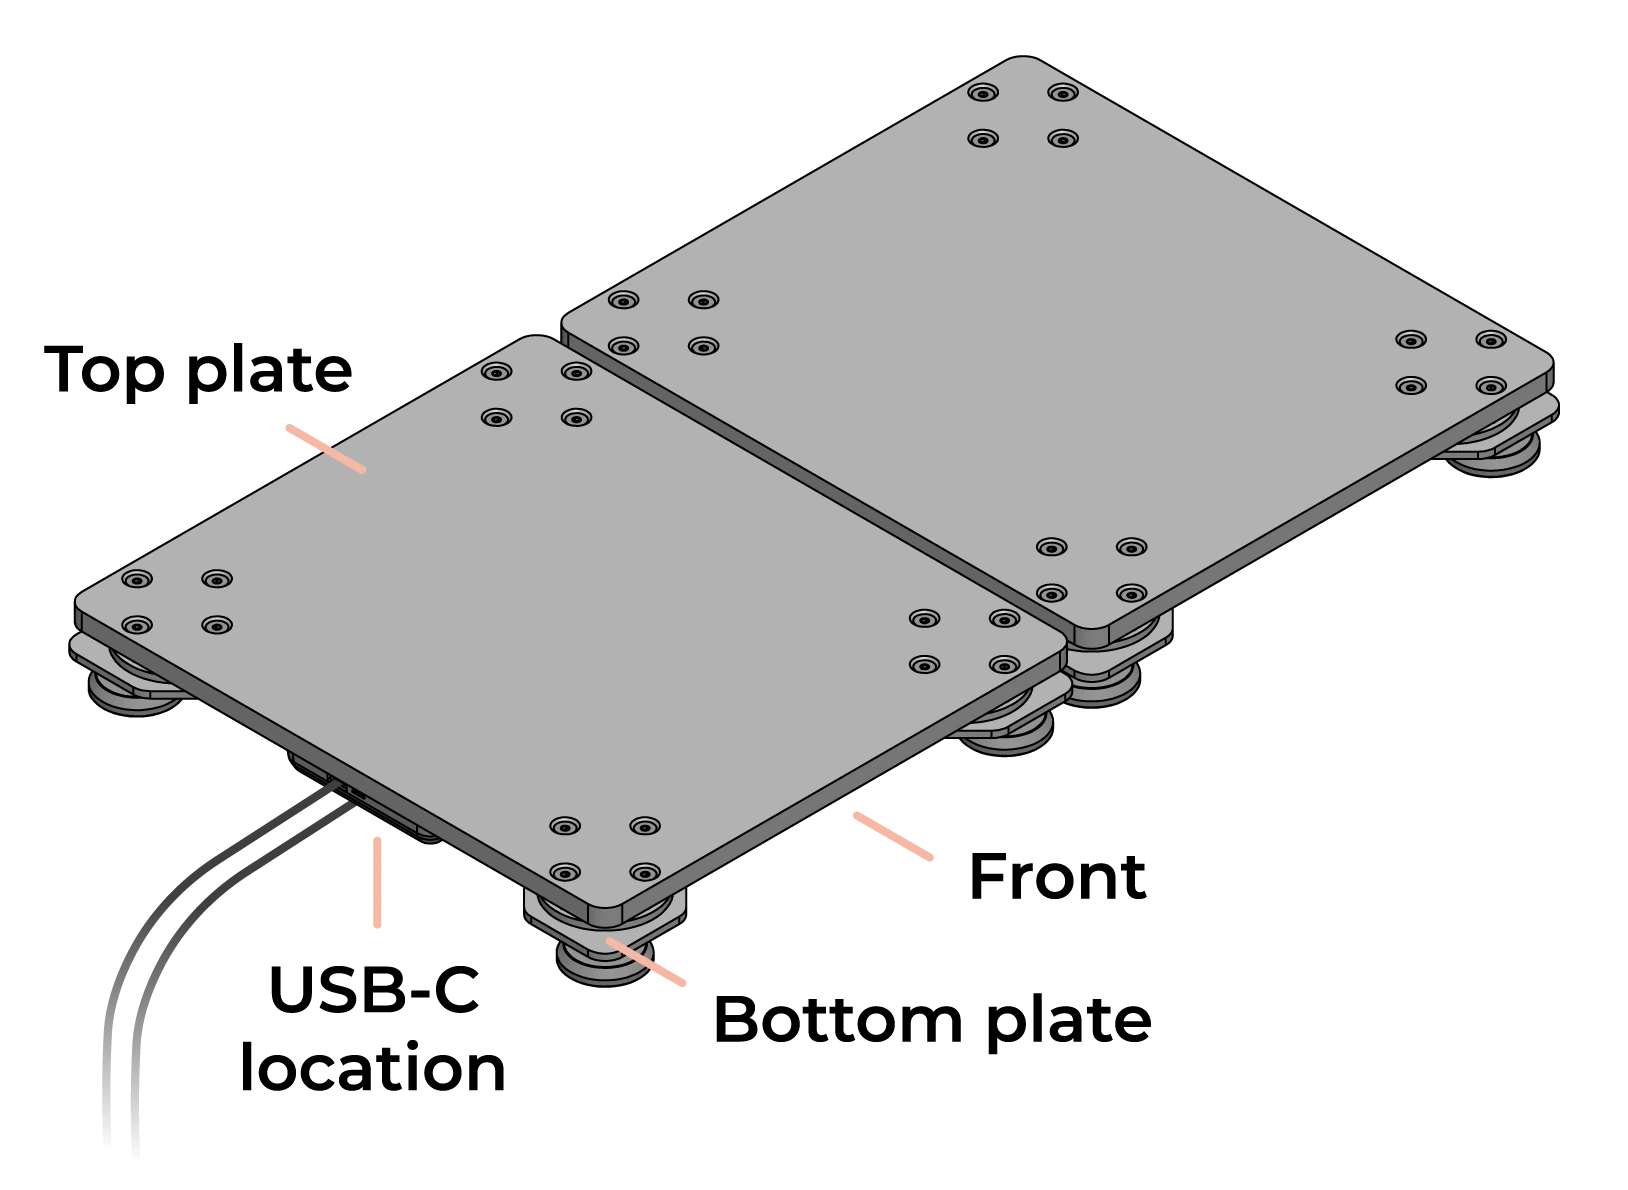
ケーブル配線 — 両方のUSBケーブルは打球方向とは反対側に出します。
- USBケーブルが打球方向と反対側に出るようにプレートの向きを調整します。
- 各プレートから1本のUSBケーブルをコンピューター(またはUSBハブ)に接続します。
- Swing Catalystアイコンを右クリックし、「管理者として実行」を選択します。
- ソフトウェアが接続されたプレートを自動的に検出します。
プレートを使用する際は、毎回Swing Catalystを管理者として起動してください。通常の方法で起動すると、プレートが検出されない場合があります。
設定メニュー(歯車アイコン)に移動します
Swing Catalystの左下隅。
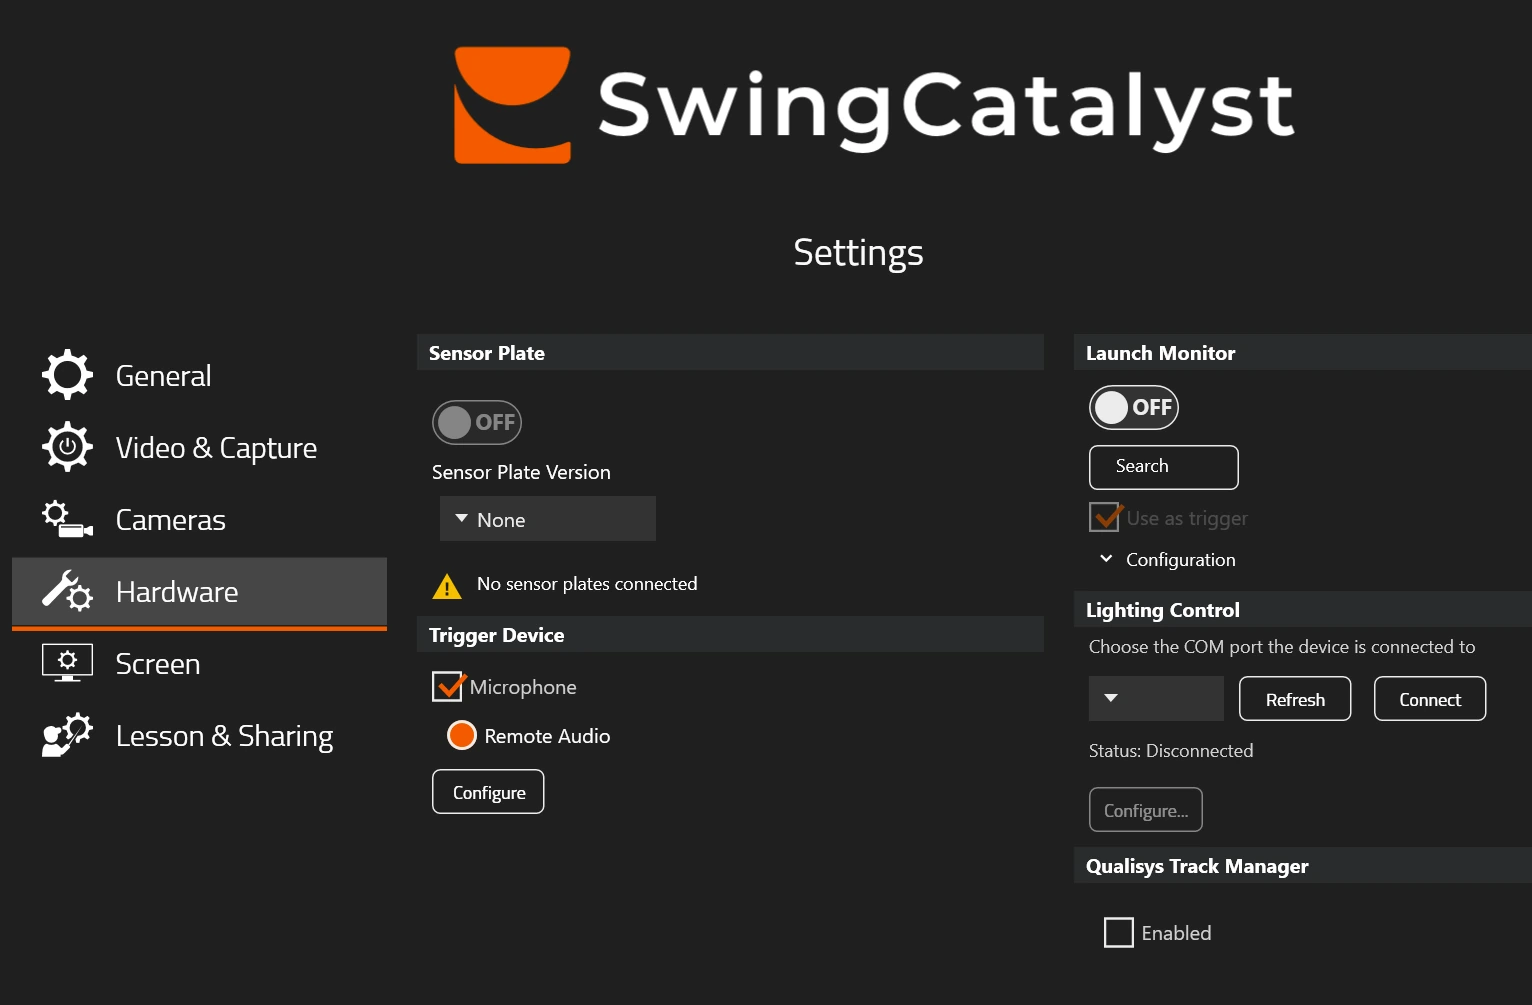
ハードウェア設定。
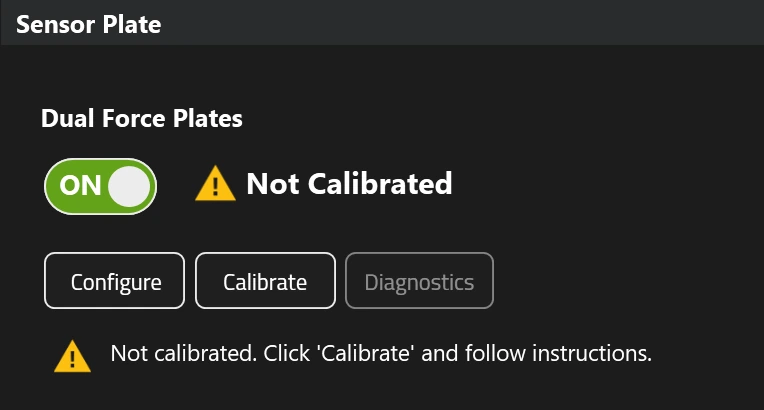
プレートが正常に検出されました(ゼロ点調整はまだ行われていません)。
コンピューターのUSBポート数が限られている場合は、セルフパワー式のUSBハブの使用をお勧めします。USBエクステンダーおよびハブの推奨製品については、この記事の末尾をご覧ください。
プレートが検出されない場合は、USBケーブルを一度取り外して再接続し、ソフトウェアを再起動してみてください。詳細はトラブルシューティング をご覧ください。
2.2 プレートのタレ(ゼロ点調整)
タレを行うと、センサーがゼロにリセットされ、プレート表面の重量や環境要因によるオフセットが除去されます。記録セッションを行うたびにこの作業を行ってください。
- 設定 → ハードウェア → センサプレートを開き、構成をクリックします。
- プレートの上に誰も立っておらず、物や周囲の芝が触れていないことを確認します。
- センサプレート構成ダイアログでタレをクリックします。
- ゼロ点調整の処理が完了するまで待ちます。
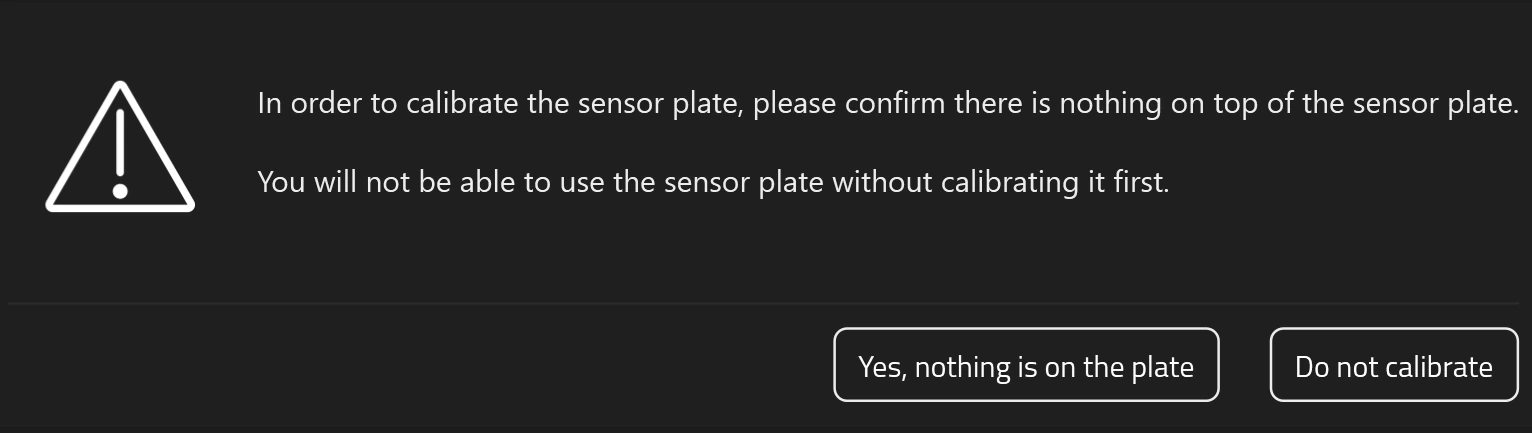
ゼロ点調整を行う際は、プレートの上に何もないことを確認してください。
ゼロ点調整中にプレートの上や接触部分に何かがあると、以降のすべての力の測定値にオフセットが生じ、信頼性がなくなります。
2.3 フロントプレートとバックプレートの検出
ソフトウェアは、どちらの物理プレートがフロントでどちらがバックかを認識する必要があります。これは自動的に行われます。
- センサプレート構成ダイアログで検出をクリックします。
- 指示が表示されたら、バックプレート(後ろ足側)に乗ります。
- ソフトウェアがそれに応じてフロントとバックの役割を割り当てます。
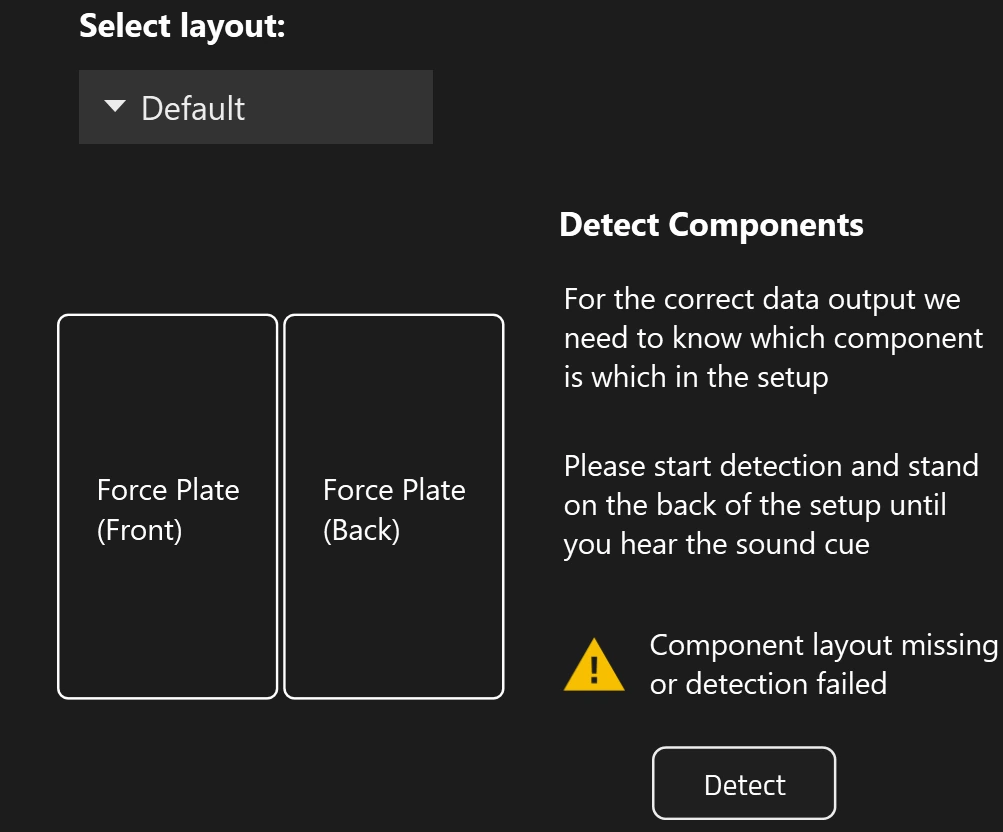
検出をクリックしてコンポーネント検出プロセスを開始します。
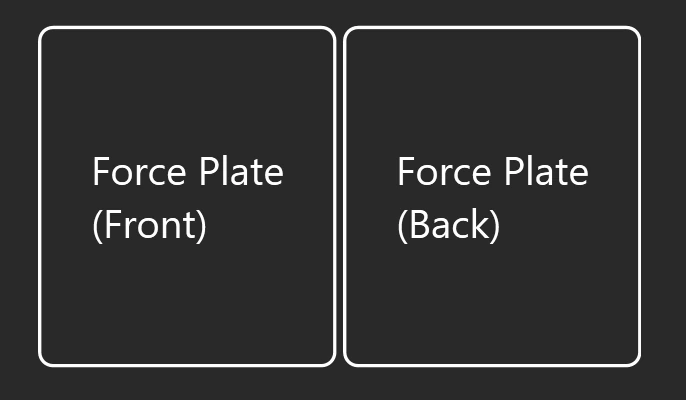
フォースプレートのフロントとバックの位置。
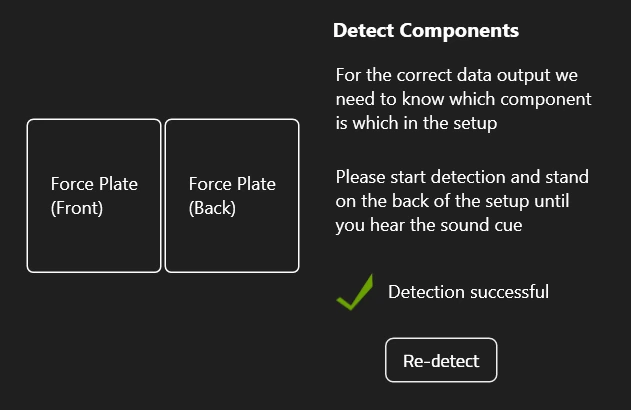
検出成功。
2.4 レイアウトとプレートの配置
レイアウトの選択
ほとんどの場合、デフォルトのレイアウトで問題ありません。選択可能なオプションは以下の通りです。
- デフォルト — 設置推奨事項に従った通常のプレートの向き。
- 回転 — より広いスタンスを可能にするため、両方のプレートを90°回転させた状態。
回転オプションは主に60×35cmモデルで役立ちます。他のモデルはほぼ正方形のため、代わりに単純にプレート間の間隔を広げることができます。詳細は以下をご覧ください。
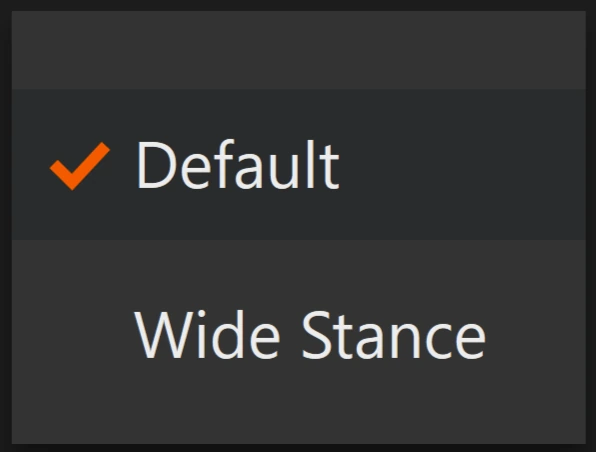
レイアウトの選択。ほとんどの場合、デフォルトで問題ありません。
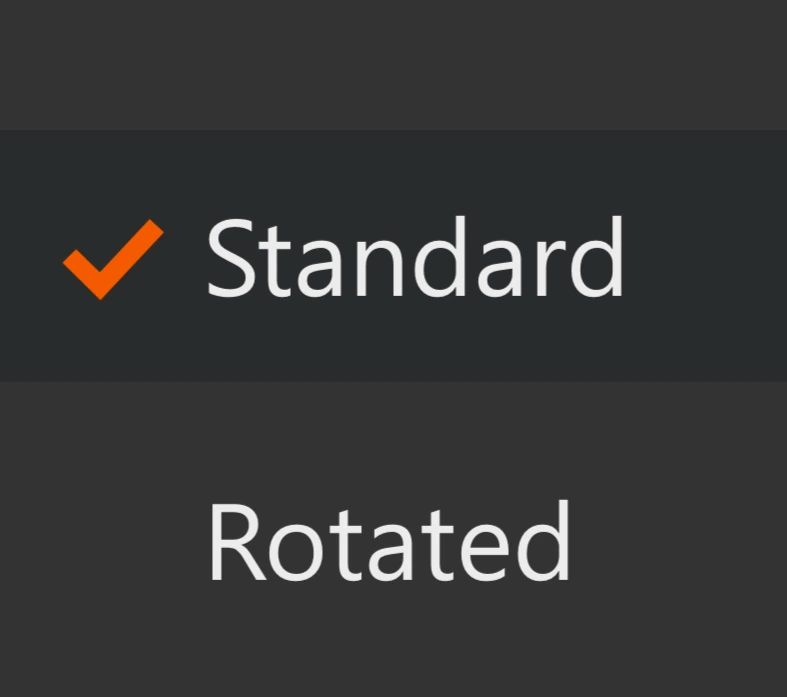
選択可能なレイアウトオプション。
プレートの間隔
レイアウトオプションの下で、2つのプレート間の間隔を選択できます。
- 狭い — ほとんど、または全く隙間がない状態(デフォルト)。
- 広い — より広いスタンスのための22cmの隙間。
- カスタム — 任意の間隔を設定します。
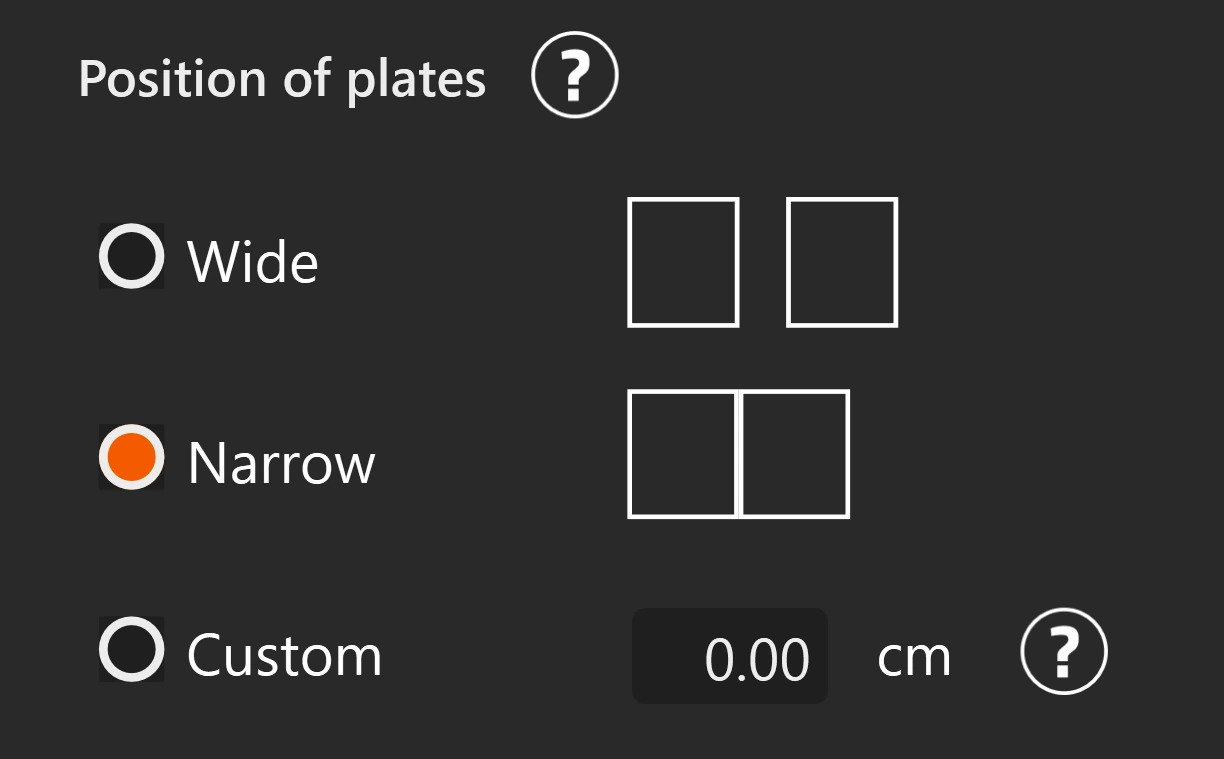
プレート位置のオプション。
間隔の値が誤っていると、力とCoPの計算に影響します。カスタム値を使用する場合は、実際の隙間を測定してください。
2.5 ライブプレビューでの確認
構成ダイアログでプレビュー開始をクリックすると、リアルタイムのCoPデータを確認できます。これにより、キャプチャセッションを開始する前にプレートが正しく動作していることを確認できます。
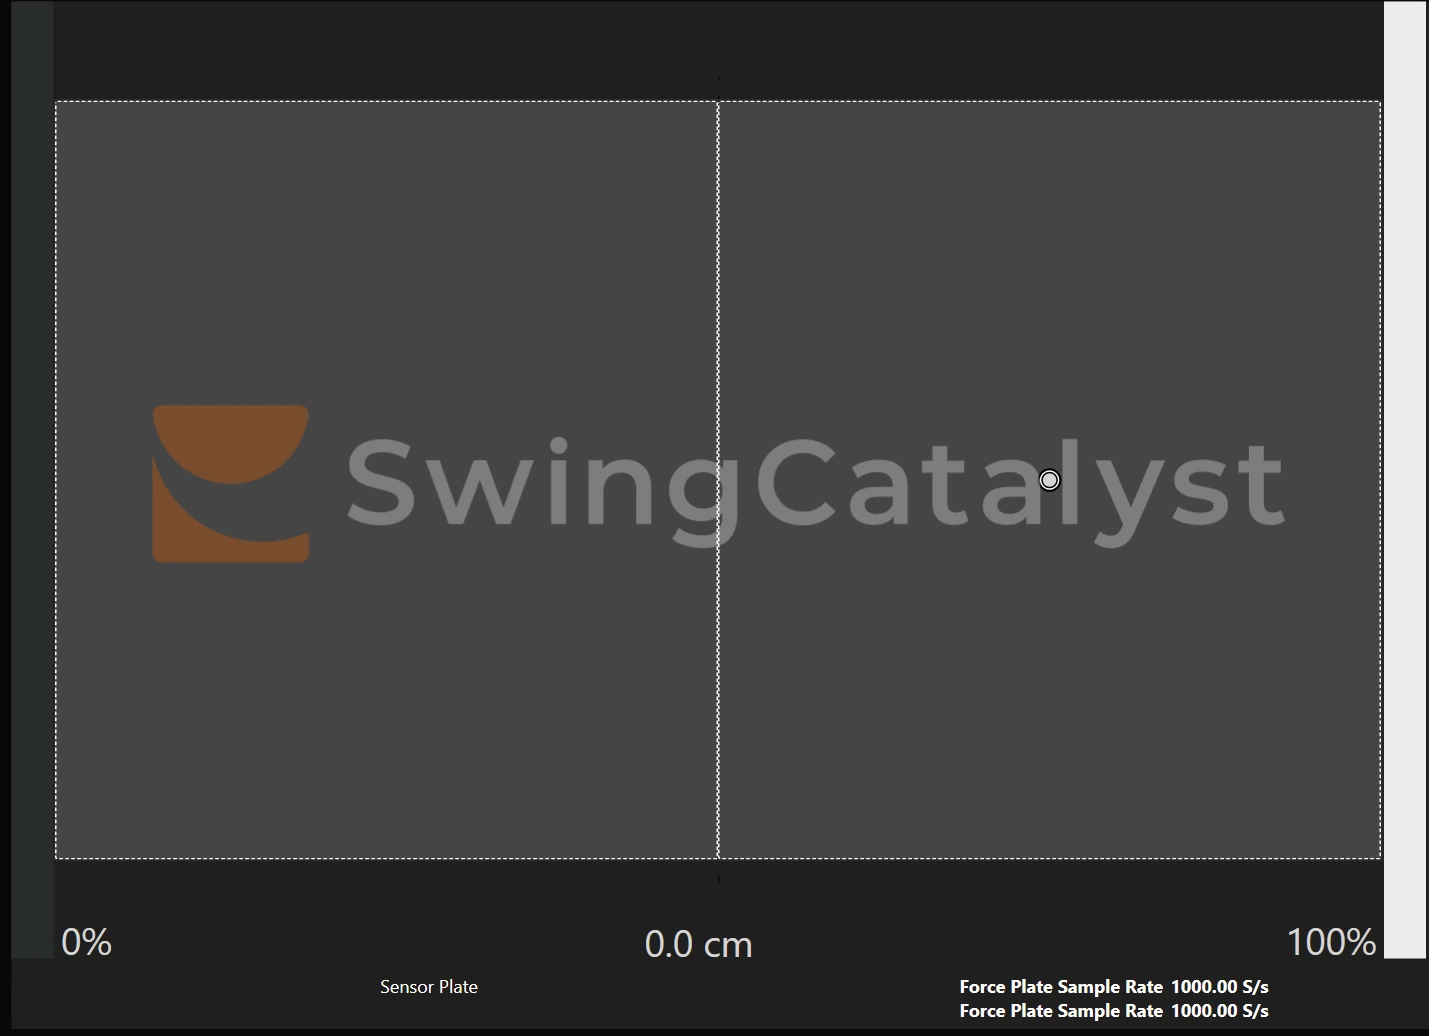
リアルタイムの圧力中心を示すライブプレビュー。この例では、被験者は右側のプレートの中央に立っています。
2.6 キャリブレーションテスト
ゼロ点調整の後、以下のチェックを行い、すべてが正確であることを確認してください。
- プレートの上に何も乗っていない状態でタレをクリックし、次にプレビュー開始をクリックします。
- プレートに乗って体重を移動させます。CoPインジケーターは想定通りの方向に動くはずです(前傾する→CoPが前方に移動)。
- デュアルプレートの場合は、それぞれのプレートに個別に立ち、CoPが正しい側に表示されることを確認します。
3. 記録
セットアップとゼロ点調整が完了すると、プレートは準備完了です。Swing Catalystで記録を開始すると、動画とともに床反力データが自動的にキャプチャされます。
プレートは最大1000Hzで以下のデータを記録します。
- 地面反力(Fx、Fy、Fz) — 3軸の水平方向および垂直方向の力。
- 圧力中心(CoP) — プレート表面上で力が加わる位置。
このデータは分析ビューにCoPの軌跡、力のグラフ、力のベクトルとして表示され、体重移動、バランス、地面との相互作用を評価するのに役立ちます。
良いデータと悪いデータ
良いデータは、ノイズがほとんどなく滑らかな力の曲線を示します。静止時、力の値はゼロに近いはずです。
CoPがずれている場合や、静止時にいずれかの力のチャンネルに負荷がかかっている場合は、プレートを再度ゼロ点調整してみてください。
以下は参考として使用できるスクリーンショットの例です。
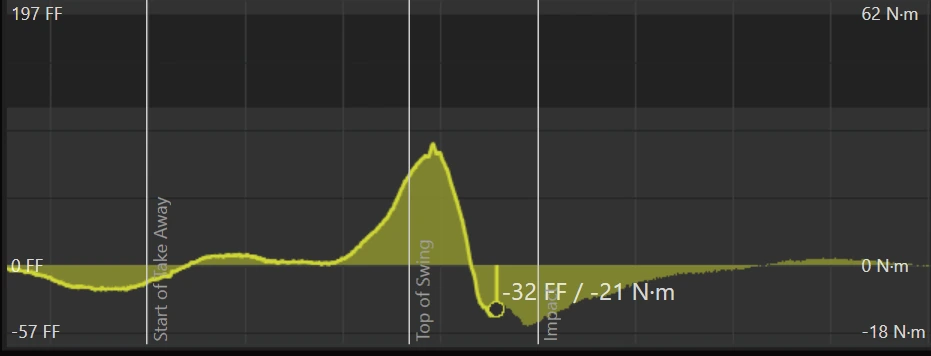
良いデータ — 滑らかな曲線。
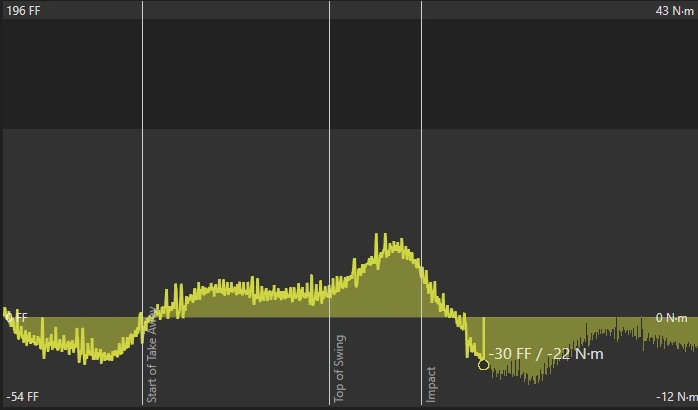
悪いデータ — 過度なノイズと不規則な値。トラブルシューティング をご覧ください。
4. トラブルシューティング
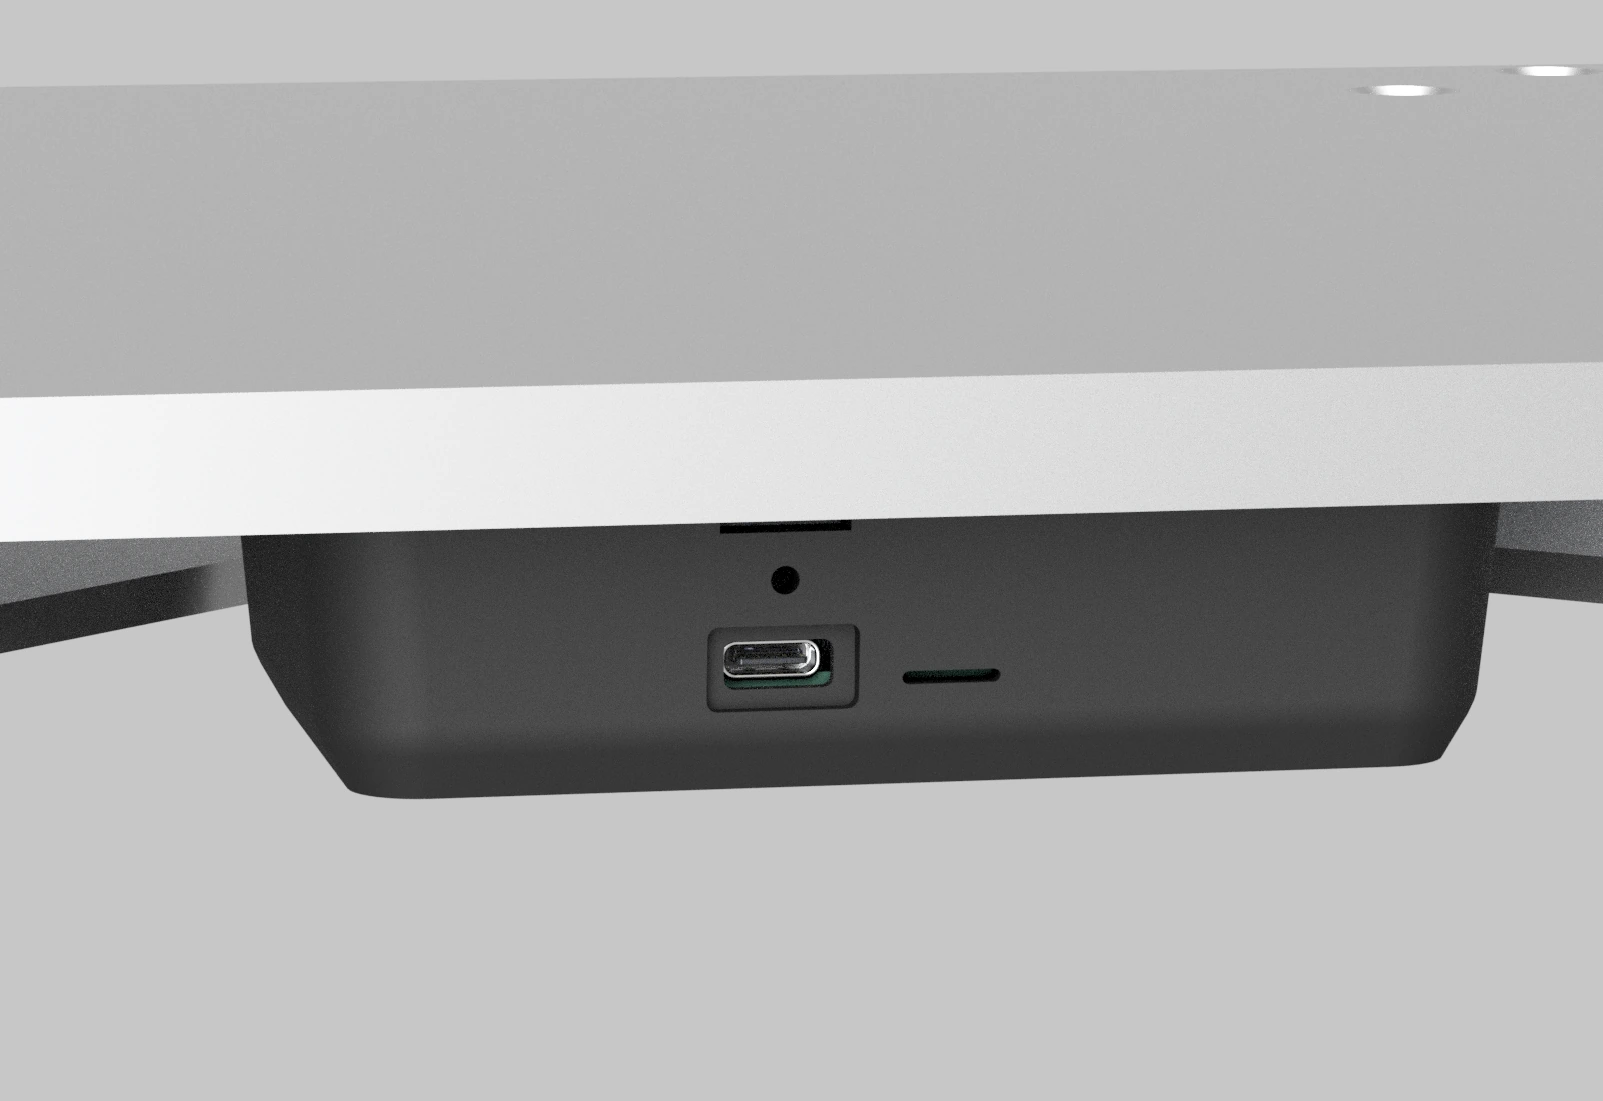
USBポートとLEDインジケーターの位置。
LEDインジケーターの参照
各プレートの小さなLEDが現在のステータスを示します。これを使用して、プレートに電源が入りデータがストリーミングされているかどうかをすばやく確認できます。
| 色 | 状態 | 意味 |
|---|---|---|
| 緑 | 点灯 | 電源オン |
| 青 | 点滅 | データストリーミング中 |
| 赤 | 点灯/点滅 | エラー:トラブルシューティング をご覧ください |
プレートが検出されない
- USBケーブルを取り外して再接続します。
- 別のUSBポートまたはハブを試してください。デスクトップコンピューターの前面パネルにあるUSBポートは避けてください。
- USBエクステンダーがあれば取り外して再接続してください。
- Swing Catalystを管理者として再起動してください(アイコンを右クリックし、管理者として実行を選択)。
- Swing Catalystのバージョンが25.3.4以降であることを確認してください。
デュアル構成で1台のプレートしか検出されない
- 両方のUSBケーブルがしっかりと接続されていることを確認します。
- センサプレート構成ダイアログを開きます — デュアル構成の場合、2つのシリアル番号が表示されるはずです。
- 問題を切り分けるため、USBケーブルまたはポートを入れ替えてみてください。
- 再接続後、ソフトウェアを再起動してください。
ゼロ点調整が失敗する
- プレートの上や接触部分に何もないことを確認してください。
- プレートが平らで水平な面に設置されていることを確認してください。
- プレートを取り外して再接続し、再度試してください。
CoPデータが正しくない、または予期せずジャンプする
- プレートの上に何もない状態で再度ゼロ点調整を行ってください。
- プレートが水平で、周囲の芝、マット、その他の機器に接触していないことを確認してください。
- プレートの脚がすべて床にしっかりと接触していることを確認してください。プレートの角がぐらつく場合は、水平調整脚を調整してください。
静止時にノイズが多い、またはゼロでない力の測定値
- プレートを再度ゼロ点調整してください。
- プレートに何も接触していないことを確認してください(芝の端、ケーブル、機器など)。
- 電源やアースの不良による電気的ノイズが問題を引き起こすことがあります。コンピューターとプレートを同じ電源タップに接続するか、別のコンセントを試してください。
CoPが180°反転している(体重移動と反対方向に動く)
床反力データの回転を修正する必要があります。以下の床反力データの回転方法 をご覧ください。
コンポーネント検出中に誤ったプレートが検出される
プレートの割り当てが入れ替わっている可能性があります。再度検出をクリックし、指示が表示されたら正しいプレートに乗ってください。
5. リファレンス
床反力データの回転
CoPインジケーターが実際の動きと反対方向に動く場合、プレートを物理的に回転させる代わりに、ソフトウェア上で回転を修正できます。
- 設定 → ハードウェア → センサプレートに移動し、構成をクリックします。
- デバイスの反転と回転タブを選択します。
- フォースプレートの項目を見つけ、Rotate 力 Dataをクリックして180°回転させます。
- デュアル構成の場合は、各プレートを個別に確認して修正してください。
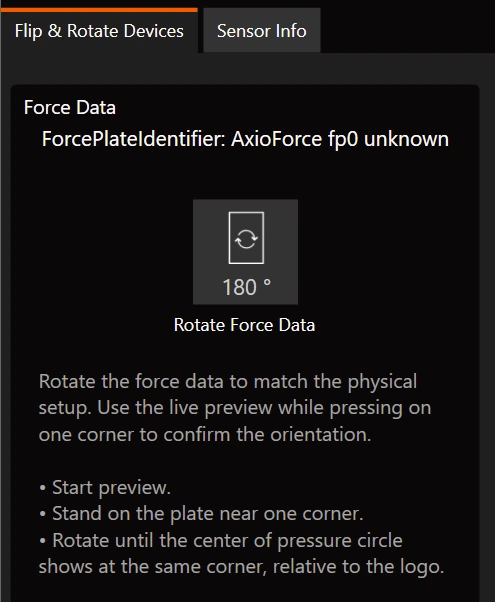
デバイスの反転と回転タブ内のRotate 力 Dataコントロール。
回転させた後は、ライブプレビューを使用してCoPが正しい方向に動くようになったことを確認してください。
シリアル番号の確認方法
サポートへの問い合わせや修理の際にシリアル番号が必要になる場合があります。
- 設定 → ハードウェア → センサプレートに移動し、構成をクリックします。
- センサ情報タブを選択します。
- 接続されている各プレートのシリアル番号がここに表示されます。
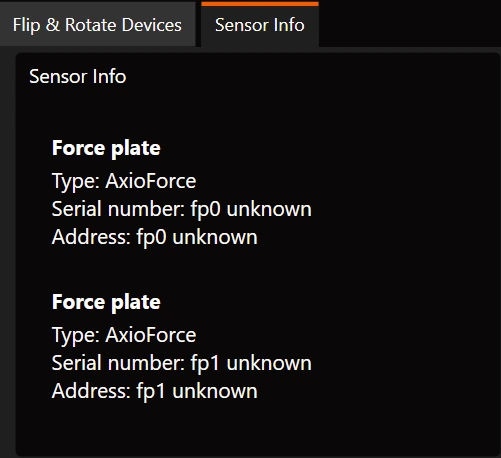
センサ情報タブに表示されるシリアル番号。
推奨USBコンポーネント(エクステンダーおよびケーブル)
USBケーブルの配線を延長する必要がある場合、以下の製品はテスト済みで、確実に動作することが確認されています。